

聯合主辦
關於研討會
三大瓶頸,三家企業,一條從實驗室到生產現場的完整鏈路
Physical AI 面臨三大瓶頸,三家企業各自專攻其一。本次研討會,我們將同台對話,共同探討如何整合三方核心能力,打通從實驗室模型到人機安全協作的完整鏈路。
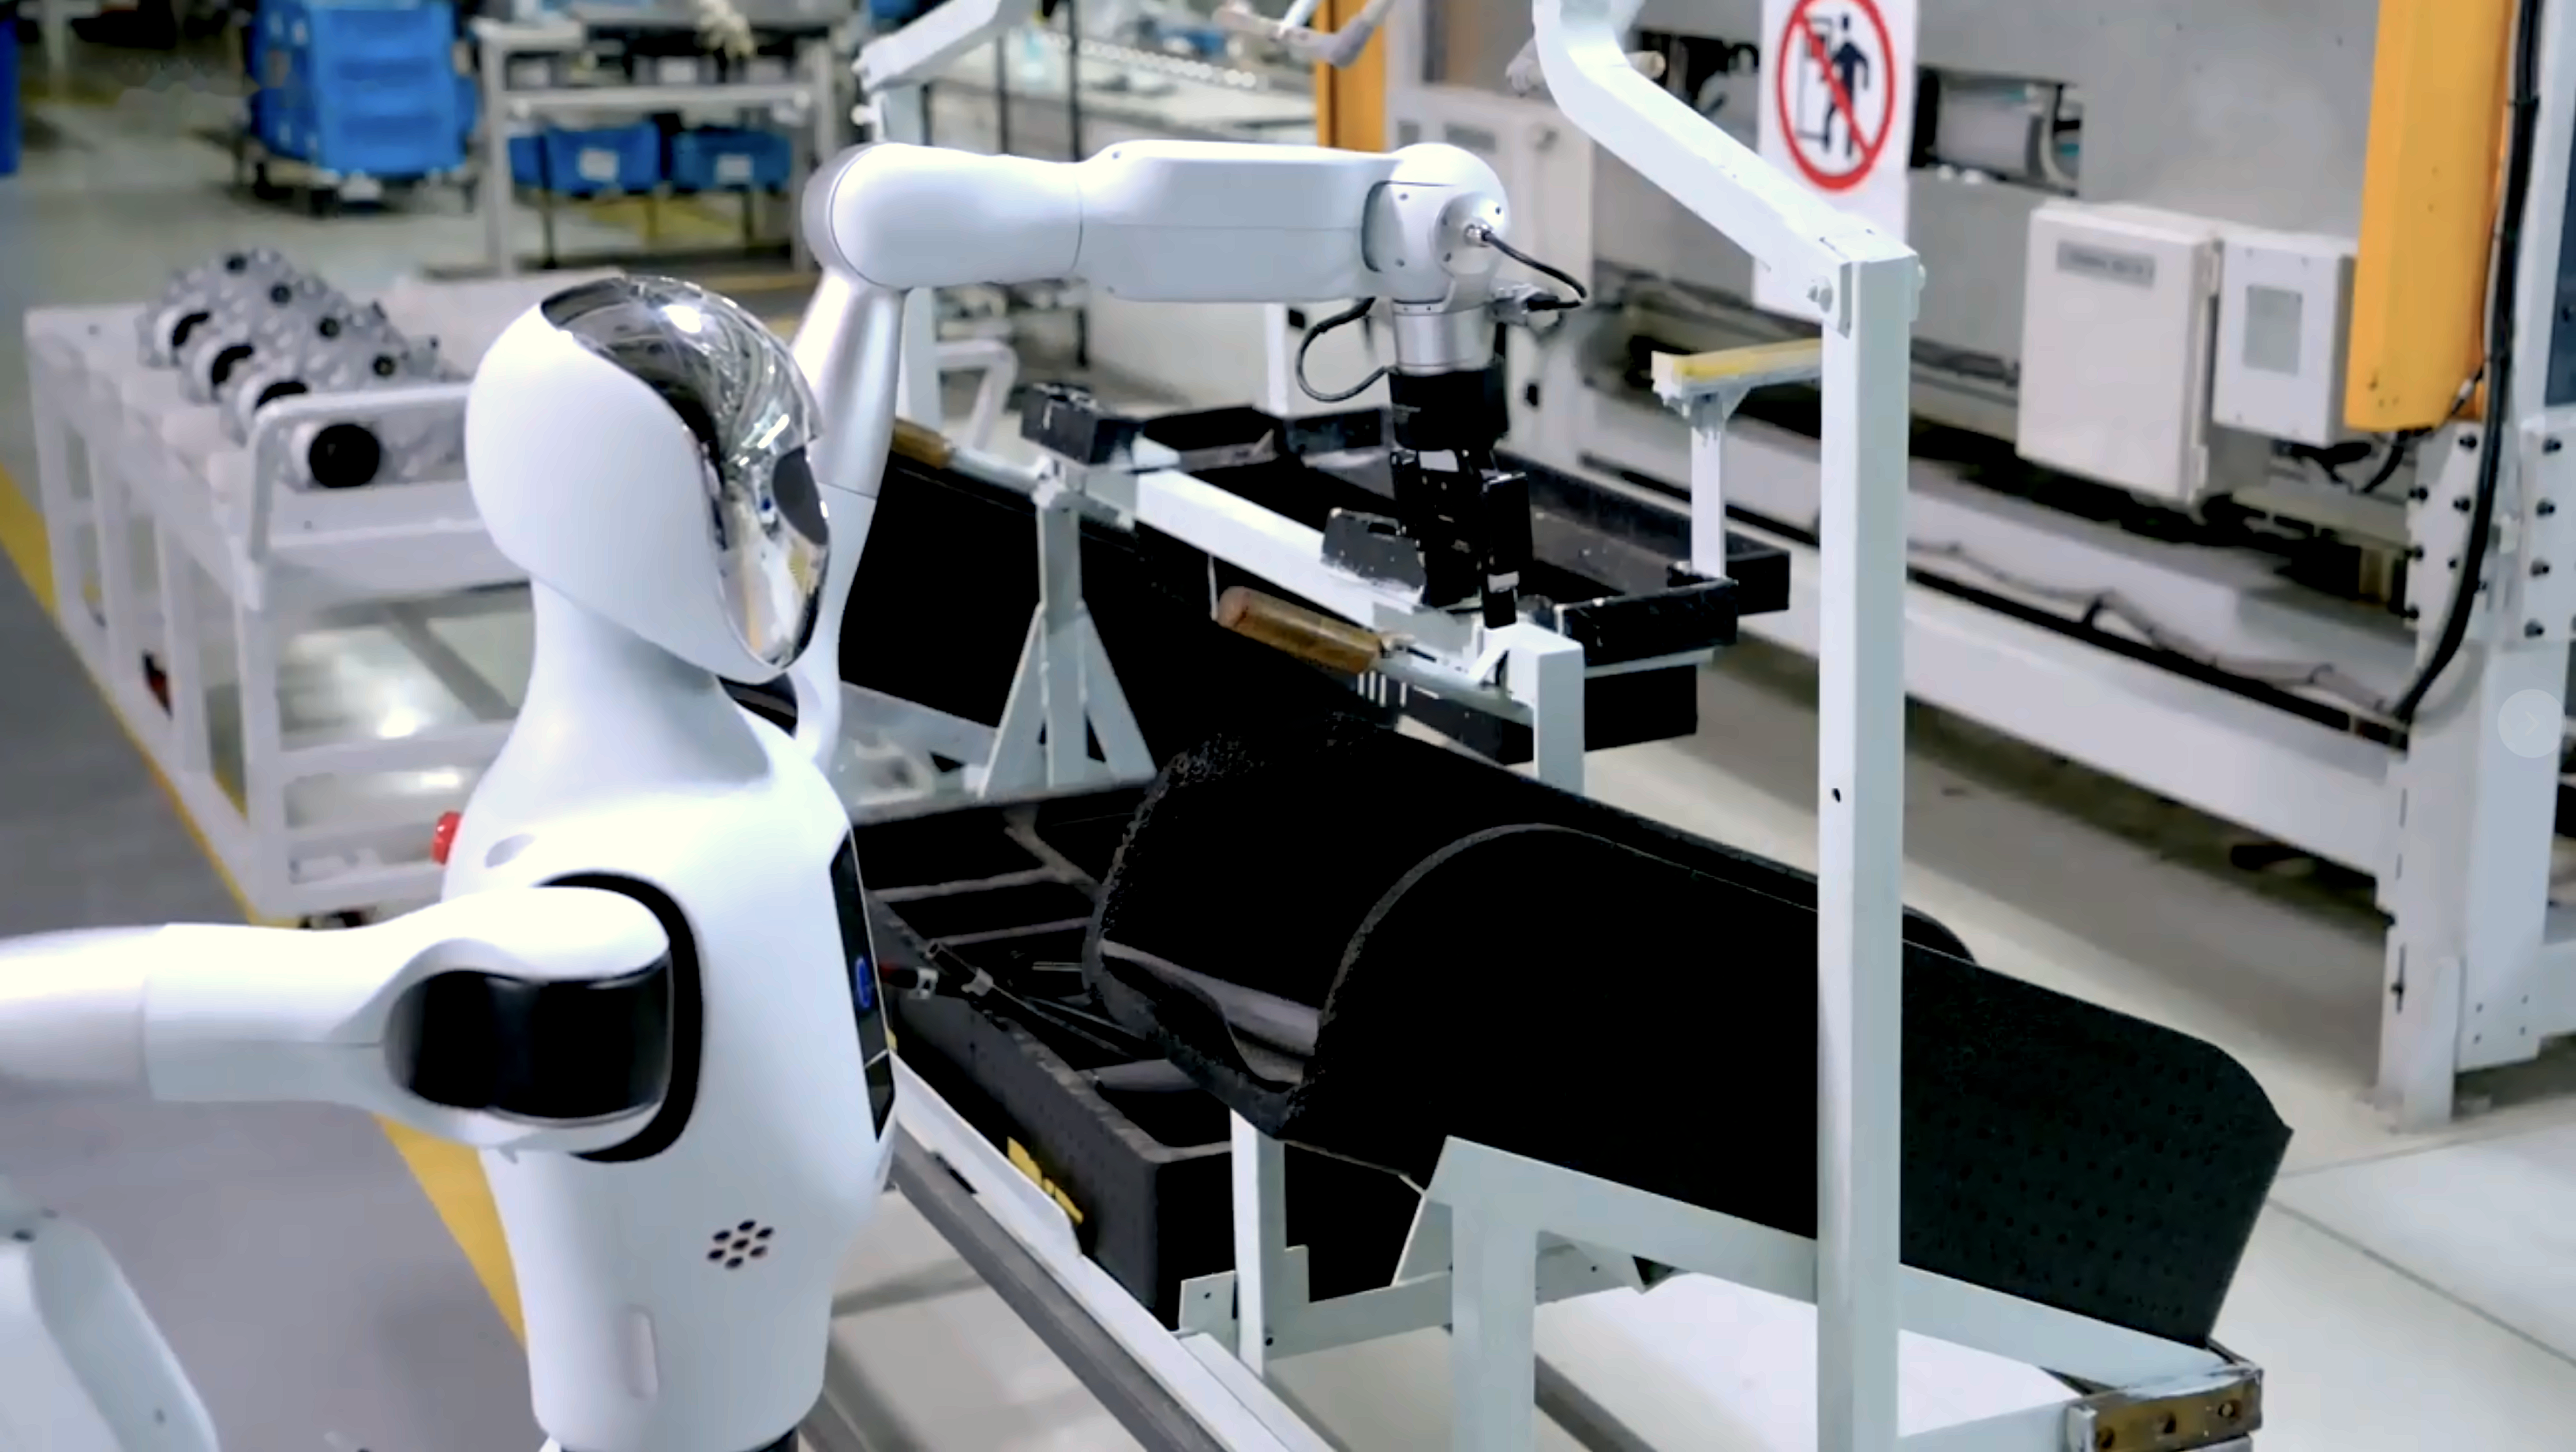
貫穿其中的主軸是真實世界中的操作:Galbot 提供具身大腦與人形機器人平台,Robotiq 賦予指尖觸覺感測與夾取能力,Safetics 則提供人形機器人控制套件並內建安全設計,讓機器人本體從第一天起即可投入研究。
TOUCH
機器人能否不只是「看」,還能感知接觸?
Robotiq
TSF-85 觸覺指尖、FT-300-S 力/力矩感測器、自適應夾爪,以及 Contact Core(Isaac Sim 資源、ROS 2、豐富接觸資料 API)。
THINK
一個模型能否規劃並控制機器人全身,包括雙手?
Galbot
可更換末端執行器的 G1 輪式人形機器人,以及全身具身基礎模型 AstraBrain(含適用於靈巧手的 AstraBrain-Dex)。
TRUST
能否從第一天起就穩定站立、行走,並安全地開始學習?
Safetics
專為研究實驗室打造的 Humanoid Control Packages:雙足行走與 VLA 資料蒐集系統,並內建接觸安全與風險評估功能。
您將了解
強大的大腦、能感知的手,以及能即刻應用最新技術的平台
01
Think:一個大腦掌控全身
將手臂、雙手與底盤視為一個整體來感知、規劃和控制的人形機器人,能適應新任務,並在環境變化時持續運作。
02
Touch:經久耐用的指尖
僅靠視覺無法掌握接觸瞬間發生的一切,而此時的力、壓力與振動,正決定了夾取能否穩固。TSF-85 直接在指尖讀取壓力、振動與方向,並由專為連續生產中數百萬次循環而設計的工業級夾爪提供支撐。
03
Trust:第一天即可展開研究
Humanoid Control Packages 以安全優先的配置,為研究實驗室提供雙足行走能力與 VLA 資料蒐集系統,讓研究從第一天就開始。
04
Together:從實驗室到生產現場
了解這三層能力如何結合,推動 Physical AI 從展示走向部署。
講者
認識專家
議程 · 台灣時間(UTC+8)
60 分鐘,三場演講,現場問答
14:00 – 14:03
開場致詞
Robotiq(主辦單位)· 會議須知,以及三家企業攜手的原因
14:03 – 14:18
TOUCH
The Proven Hand: Unlocking Physical AI Data with 30,000+ Deployed Grippers
Jun Meng Chow,東協區域業務經理,Robotiq Inc.
- 硬體基礎:為何 30,000 多次成功部署,對 AI 可靠性與持續資料蒐集至關重要(高稼動率、IP 防護等級的耐用性)。
- 釋放「手」的資料:TSF-85 觸覺感測器(壓力、1000 Hz 振動、方向)如何從您早已信賴的夾爪中擷取豐富的多模態資料。
- 無縫銜接模擬與現實:運用 Robotiq 開源的 Contact Core(Isaac Sim 資源、ROS 2、豐富接觸資料 API),更快訓練模型,並部署到久經驗證的硬體上。
14:18 – 14:33
THINK
The Brain: A Generalist Brain Model for Humanoid Robots
Zoey Lim,海外事業部商務經理,Galbot
- 一個大腦,全身智慧:Galbot 的 AstraBrain 如何整合感知、推理、規劃與全身控制,實現協調一致的人形機器人行為。
- 打造通用具身基礎模型:Galbot 打造能適應多元任務與環境之機器人智慧的方法。
- 從模型到真實世界的自主能力:通用智慧如何在零售、工業、物流等真實場景中,轉化為實用的自主能力。
14:33 – 14:48
TRUST
The Body: Ready for Research from Day 1
Minhee Kim,國際大客戶經理,Safetics Inc.
- 人形機器人研究為何尚未開始就停滯:團隊花費大量寶貴時間,只為讓人形機器人穩定站立與行走,而每一次跌倒,都讓機器人與周遭人員面臨風險。
- 穩穩站立的人形機器人:Bipedal Locomotion Package 如何在被推擠或碰撞後恢復平衡,並在斜坡與不平整地面上穩定行走。
- 第一天就投入研究:VLA Data Collection System 如何讓您的實驗室立即開始蒐集訓練資料。
14:48 – 14:58
現場問答
主持:Robotiq · 可透過 Zoom 問答功能提問,或於報名時提交問題;各合作夥伴將就各自領域回答
14:58 – 15:00
總結
後續步驟、會後重播與相關資源
適合對象
專為推動機器人走出實驗室的團隊打造
- 開發操作或 VLA 模型的機器人與 AI 研究人員及新創公司
- 人形機器人與移動操作機器人開發者
- 正轉型導入 AI 工作單元的系統整合商與自動化工程師
- 正在評估 Physical AI 試點專案的製造與研發主管
- 大學及研究機構
2026年12月2日(週三)
14:00
台灣 · 新加坡 · 馬來西亞 · 中國
UTC+8
UTC+8
15:00
日本 · 韓國
JST / KST
JST / KST
11:30
印度
IST
IST
60 分鐘 Zoom 英文直播研討會,提供中文字幕與會後重播。
推動 Physical AI 從展示走向部署
2026年12月2日(週三)下午 2:00(台灣時間),與 Robotiq、Galbot 和 Safetics 相約直播。
立即報名無法參加直播?立即報名,即可收到會後重播影片。