

联合呈现
关于研讨会
三大瓶颈,三家企业,一条从实验室到生产现场的完整链路
具身智能面临三大瓶颈,三家企业各自专攻其一。本次研讨会,我们将同台对话,共同探讨如何整合三方核心能力,打通从实验室模型到人机安全协作的完整链路。
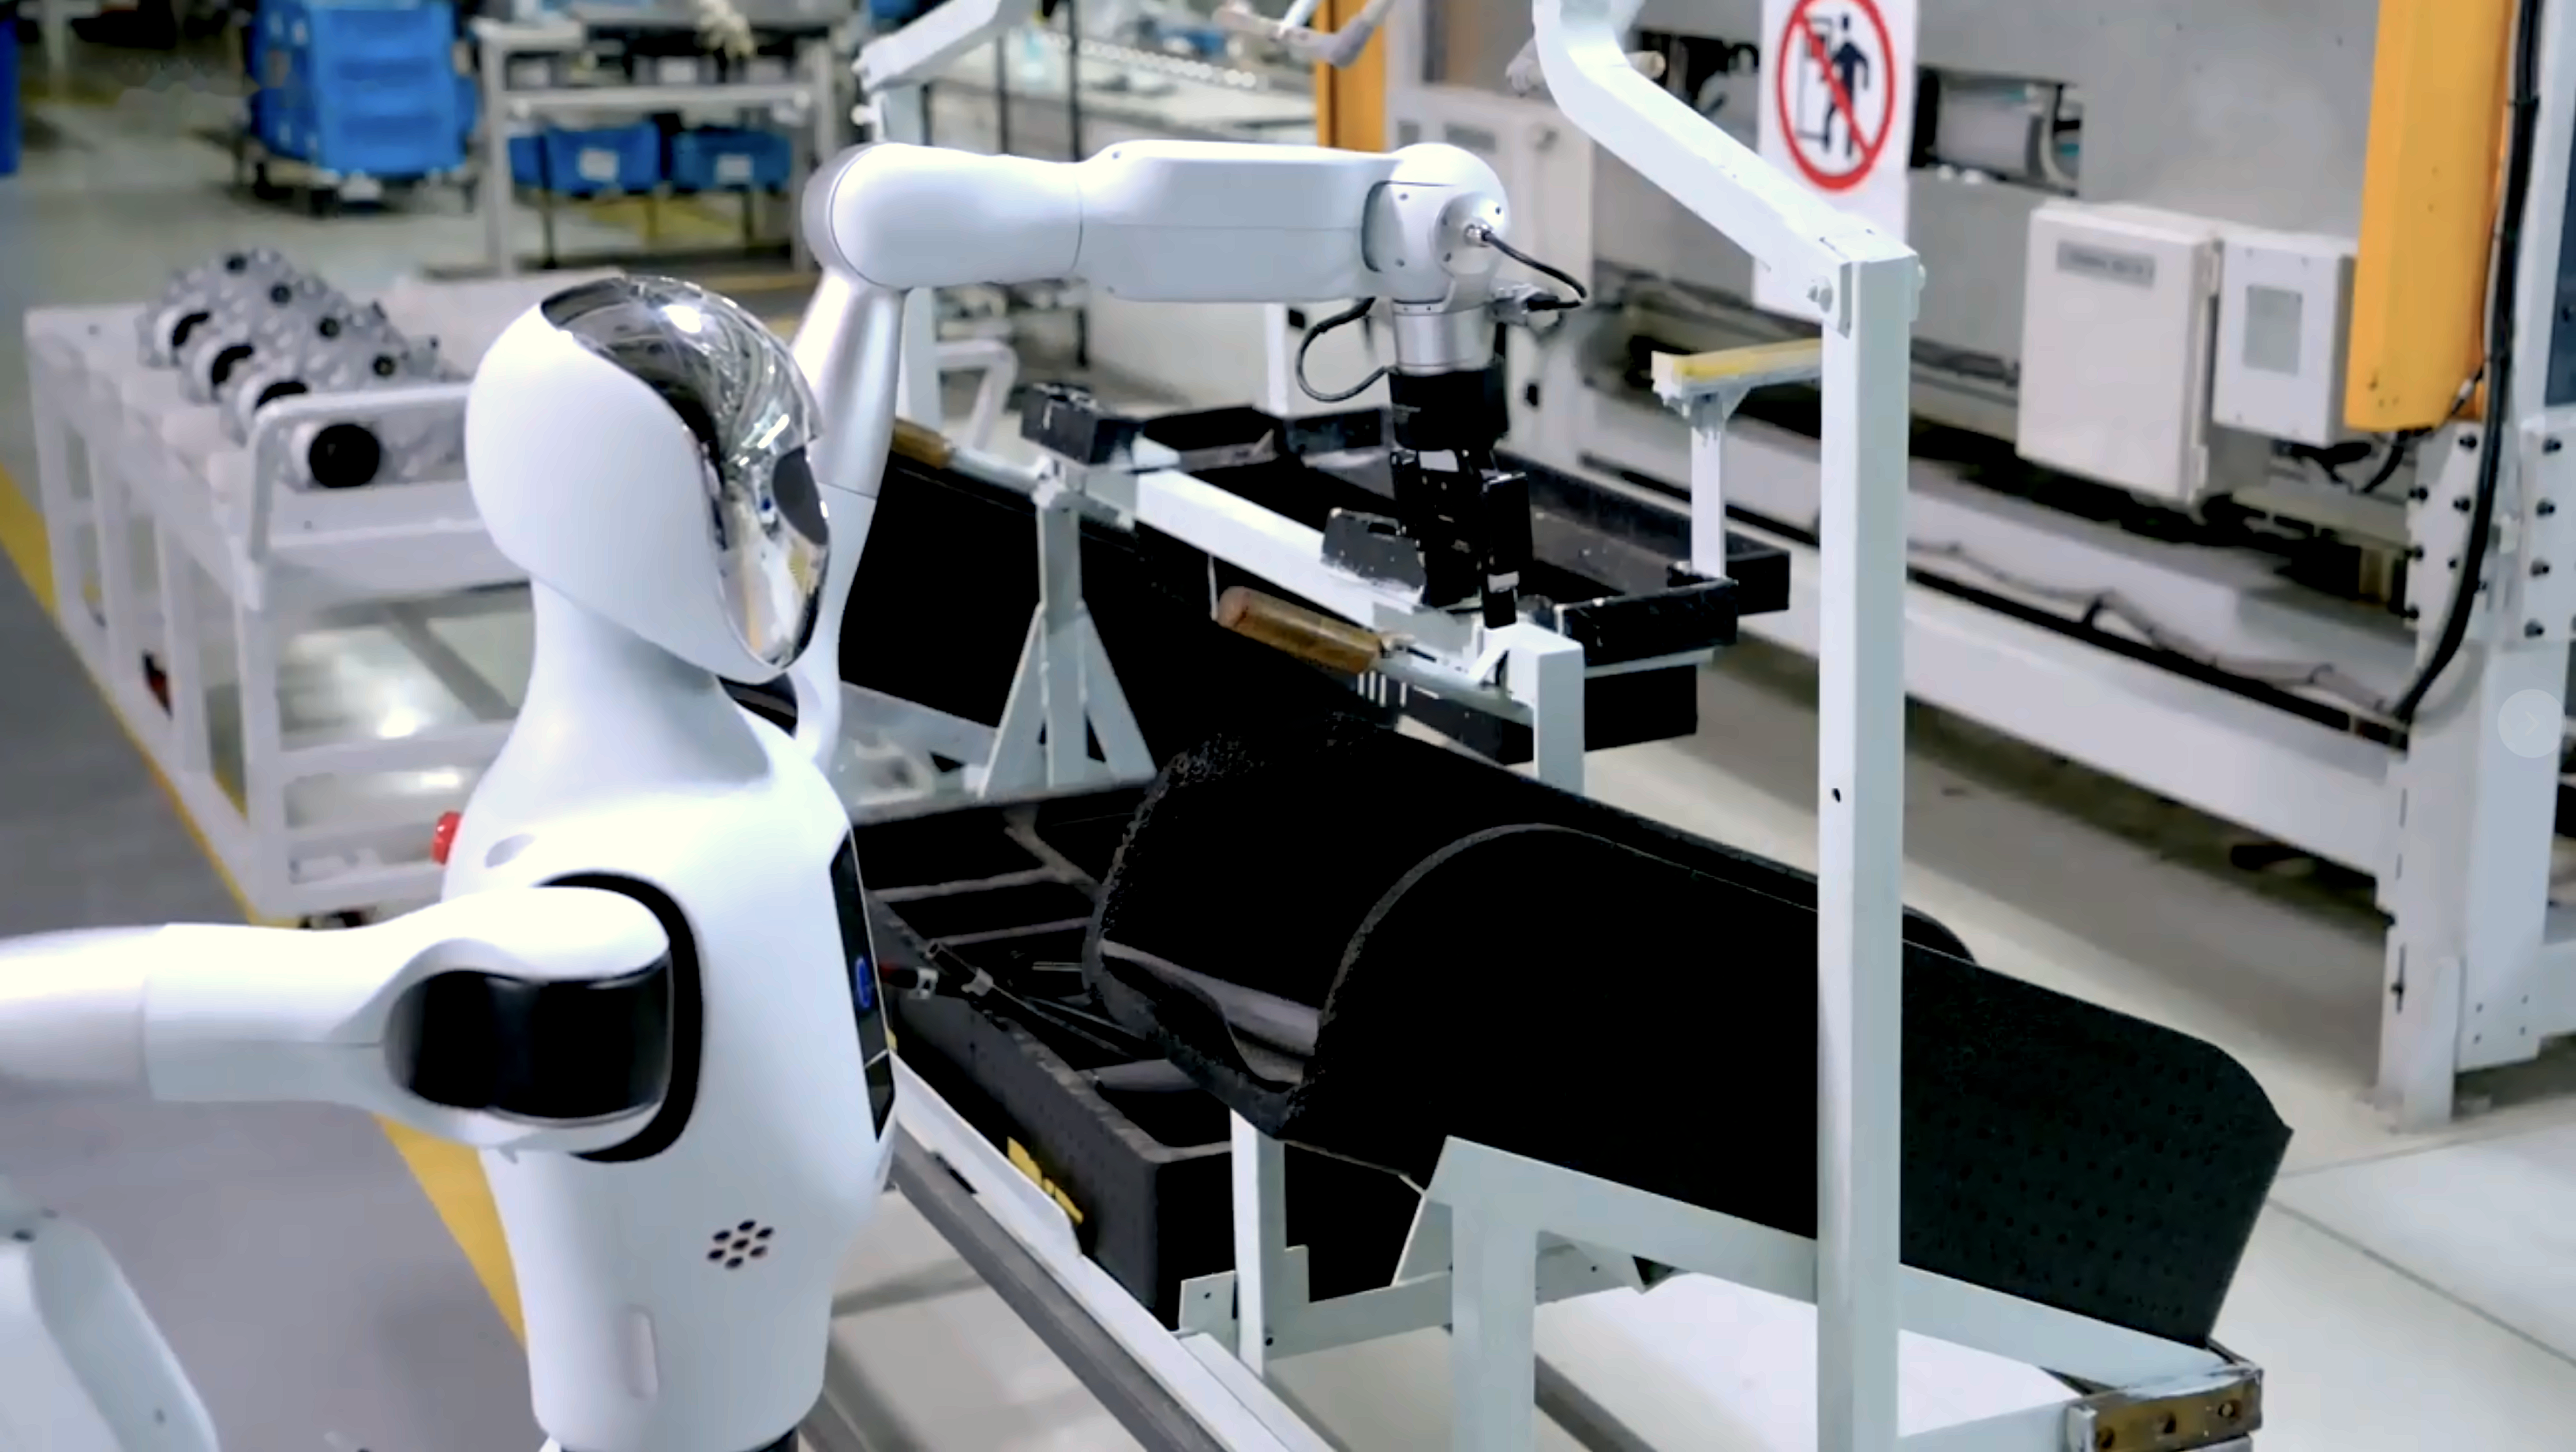
贯穿其中的主线是真实世界中的操作:Galbot 提供具身大脑与人形机器人平台,Robotiq 赋予指尖触觉感知与抓取能力,Safetics 则提供人形机器人控制套件并内置安全设计,让机器人本体从第一天起即可投入研究。
TOUCH
机器人能否不只是“看”,还能感知接触?
Robotiq
TSF-85 触觉指尖、FT-300-S 力/力矩传感器、自适应夹爪,以及 Contact Core(Isaac Sim 资源、ROS 2、丰富接触数据 API)。
THINK
一个模型能否规划并控制机器人全身,包括双手?
Galbot
可更换末端执行器的 G1 轮式人形机器人,以及全身具身基础模型 AstraBrain(含面向灵巧手的 AstraBrain-Dex)。
TRUST
能否从第一天起就稳定站立、行走,并安全地开始学习?
Safetics
面向研究实验室的 Humanoid Control Packages:双足行走与 VLA 数据采集系统,并内置接触安全与风险评估功能。
您将了解
强大的大脑、能感知的手,以及能即刻应用最新技术的平台
01
Think:一个大脑掌控全身
将手臂、双手和底盘作为一个整体来感知、规划和控制的人形机器人,能够适应新任务,并在环境变化时持续工作。
02
Touch:经久耐用的指尖
仅靠视觉无法捕捉接触瞬间发生的一切,而正是此时的力、压力和振动决定了抓取能否稳固。TSF-85 直接在指尖读取压力、振动和方向,并由专为连续生产中数百万次循环而设计的工业夹爪提供支撑。
03
Trust:第一天即可开展研究
Humanoid Control Packages 以安全优先的配置,为研究实验室提供双足行走能力和 VLA 数据采集系统,让研究从第一天就开始。
04
Together:从实验室到生产现场
了解这三层能力如何结合,推动具身智能从演示走向部署。
演讲嘉宾
认识专家
议程 · 北京时间(UTC+8)
60 分钟,三场演讲,现场问答
14:00 – 14:03
开场致辞
Robotiq(主办方)· 会议须知,以及三家企业为何携手
14:03 – 14:18
TOUCH
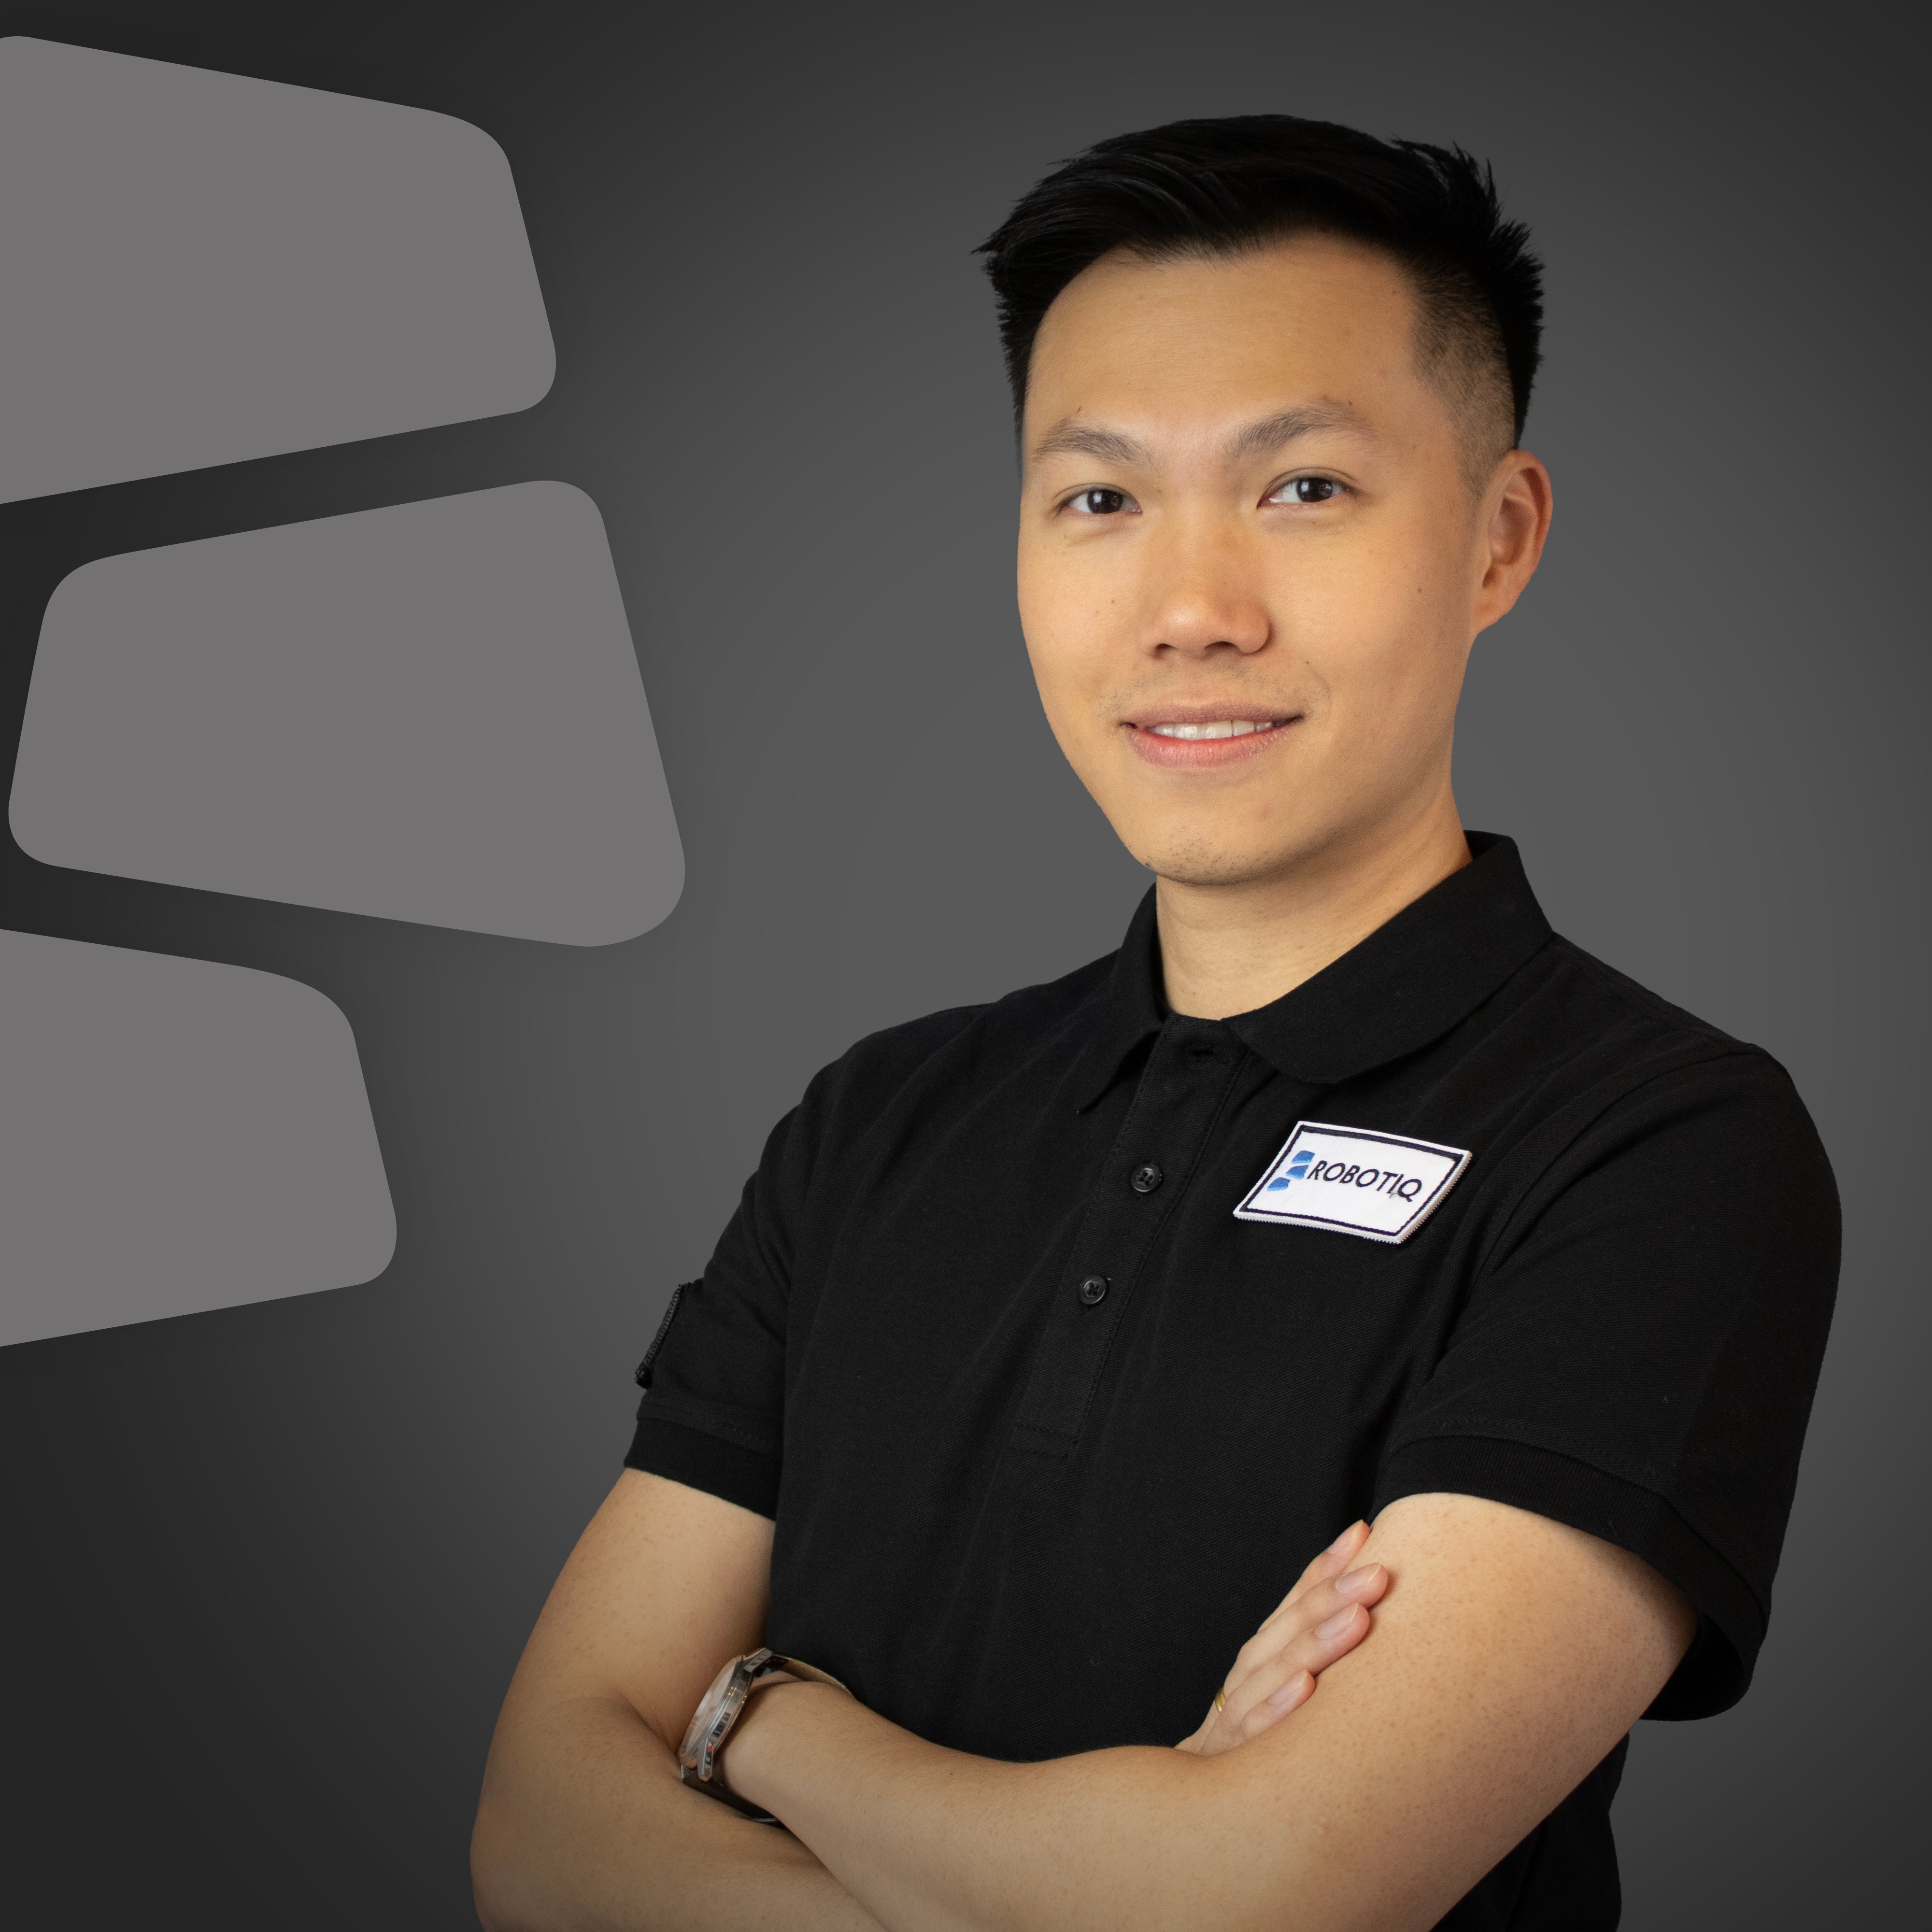
The Proven Hand: Unlocking Physical AI Data with 30,000+ Deployed Grippers
Jun Meng Chow,东盟区域销售经理,Robotiq Inc.
- 硬件基础:为何 30,000 多次成功部署对 AI 可靠性和持续数据采集至关重要(高运行率、IP 防护等级的耐用性)。
- 释放“手”的数据:TSF-85 触觉传感器(压力、1000 Hz 振动、方向)如何从您早已信赖的夹爪中提取丰富的多模态数据。
- 无缝衔接仿真与现实:借助 Robotiq 开源的 Contact Core(Isaac Sim 资源、ROS 2、丰富接触数据 API),更快地训练模型,并部署到久经验证的硬件上。
14:18 – 14:33
THINK
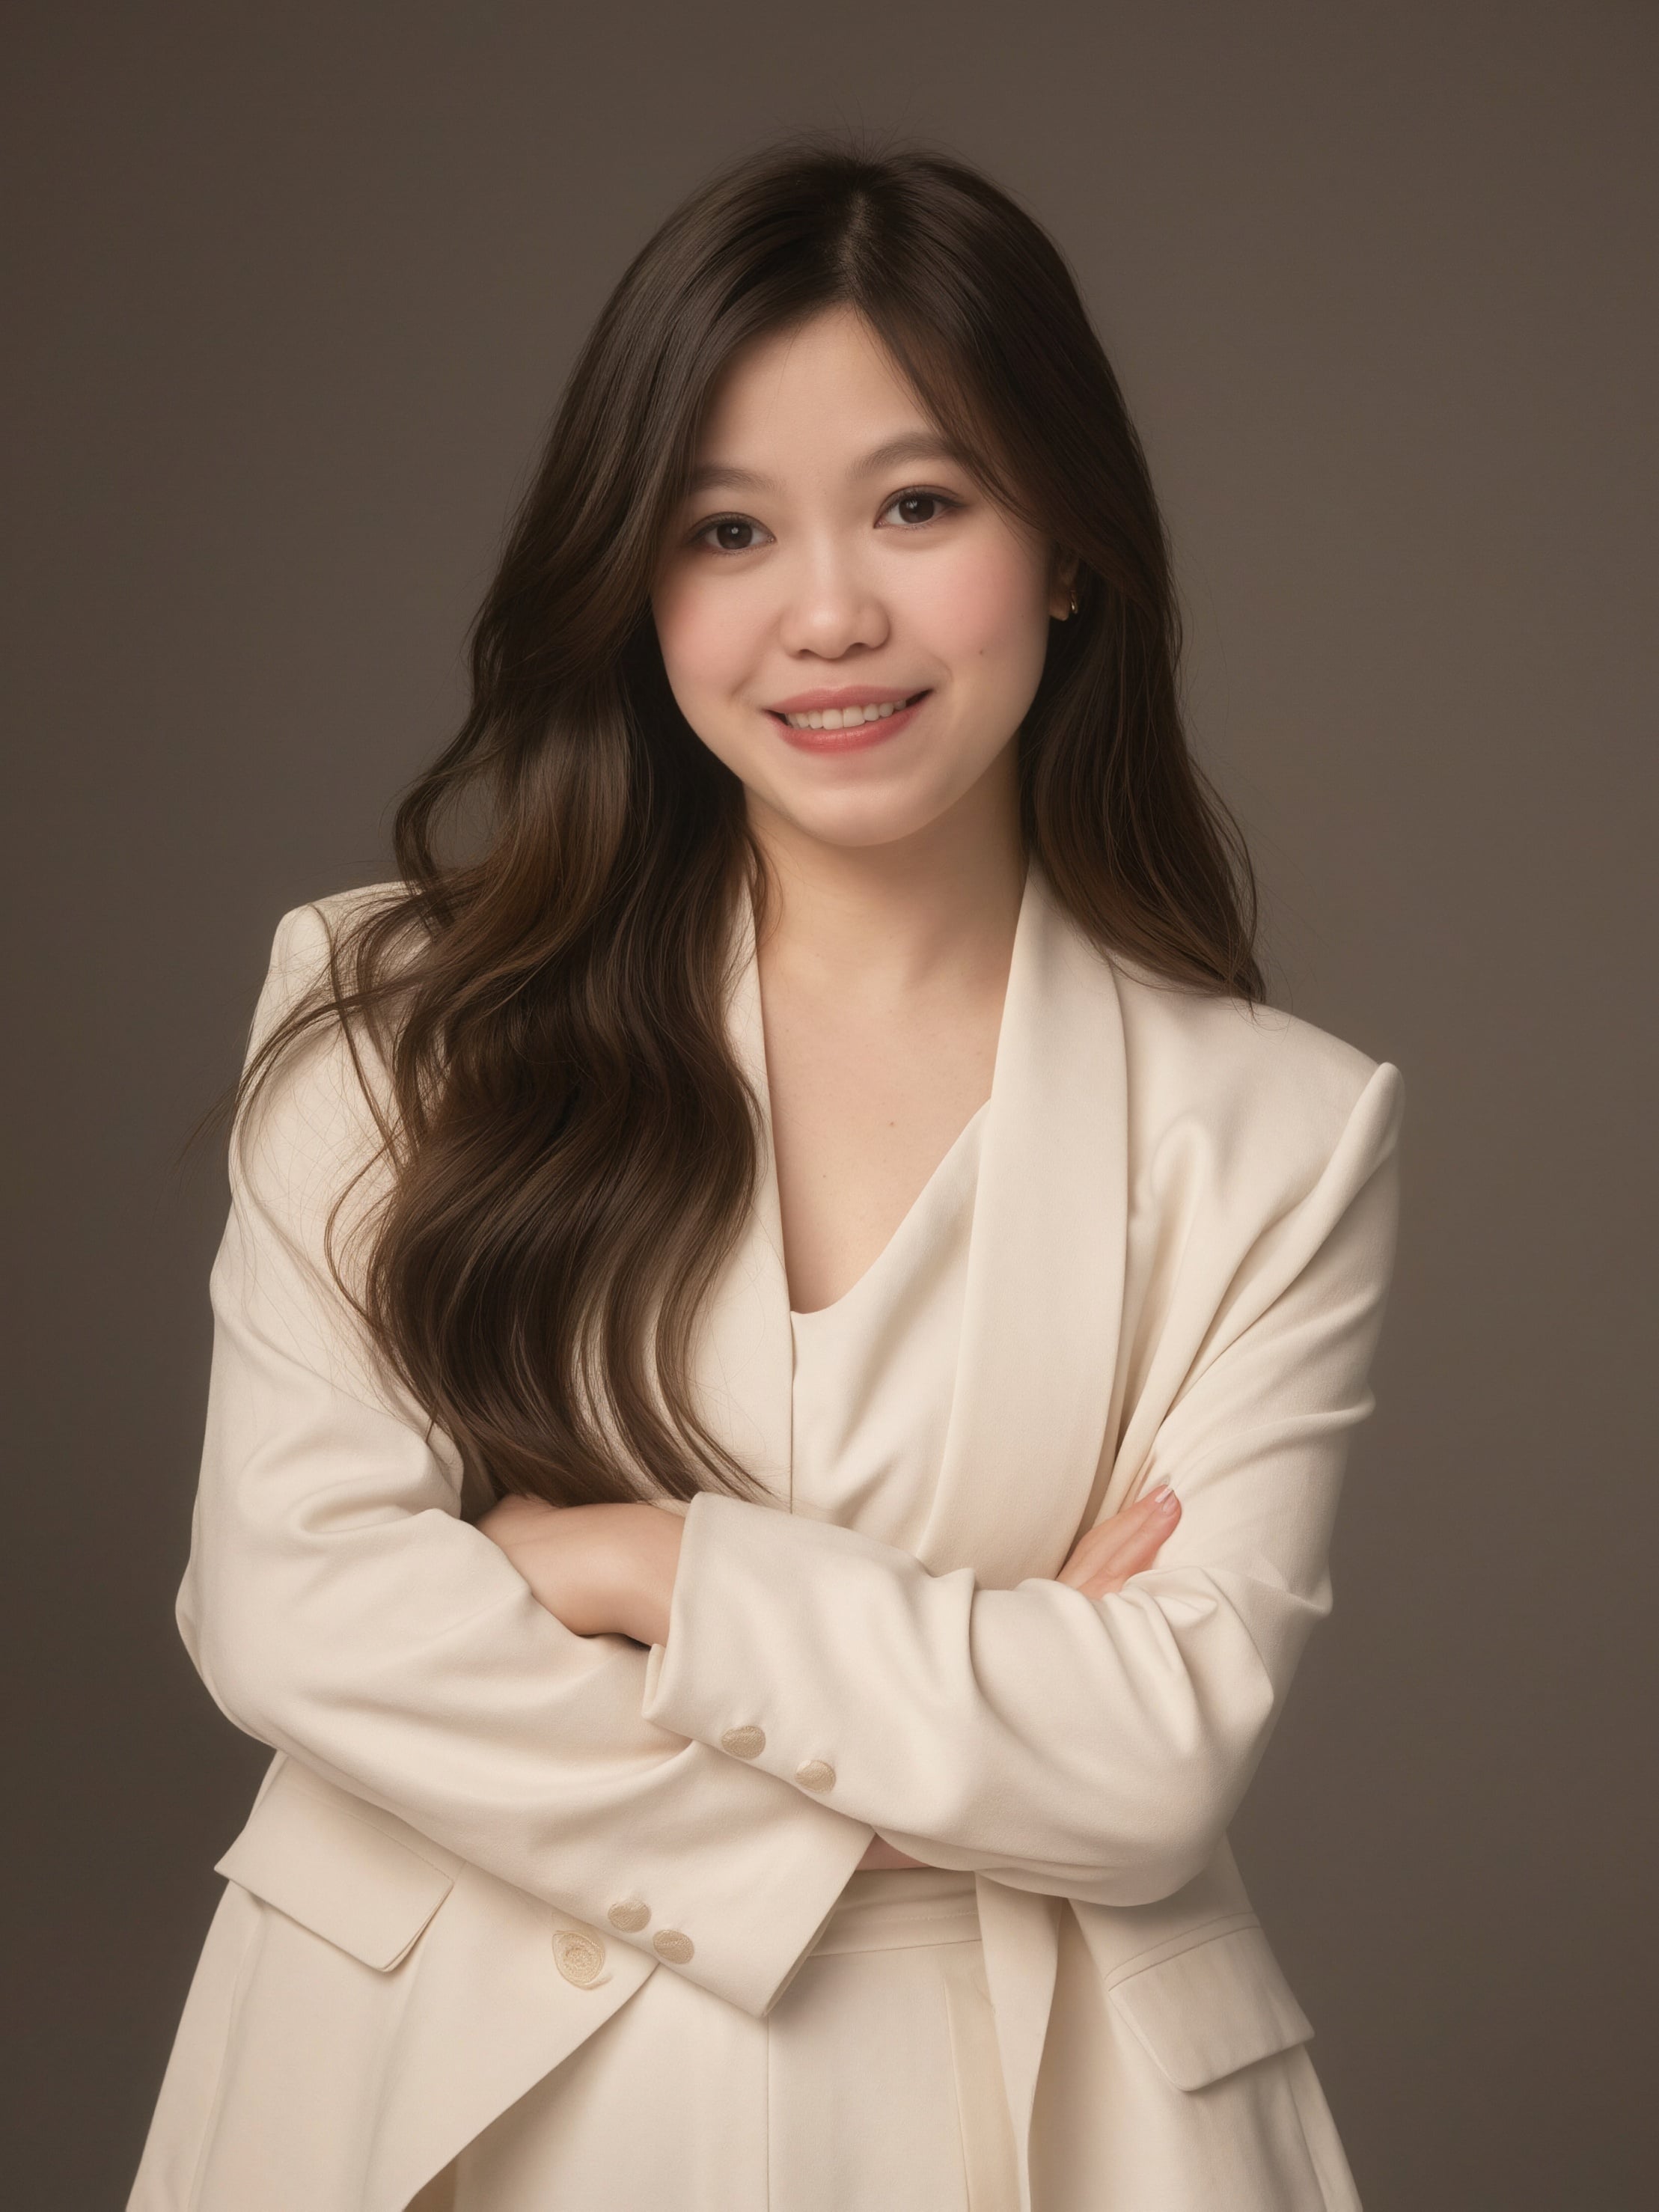
The Brain: A Generalist Brain Model for Humanoid Robots
Zoey Lim,海外事业部商务经理,Galbot
- 一个大脑,全身智能:Galbot 的 AstraBrain 如何统一感知、推理、规划和全身控制,实现协调一致的人形机器人行为。
- 构建通用具身基础模型:Galbot 打造可适应多样任务与环境的机器人智能的方法。
- 从模型到真实世界的自主能力:通用智能如何在零售、工业、物流等真实场景中转化为实用的自主能力。
14:33 – 14:48
TRUST
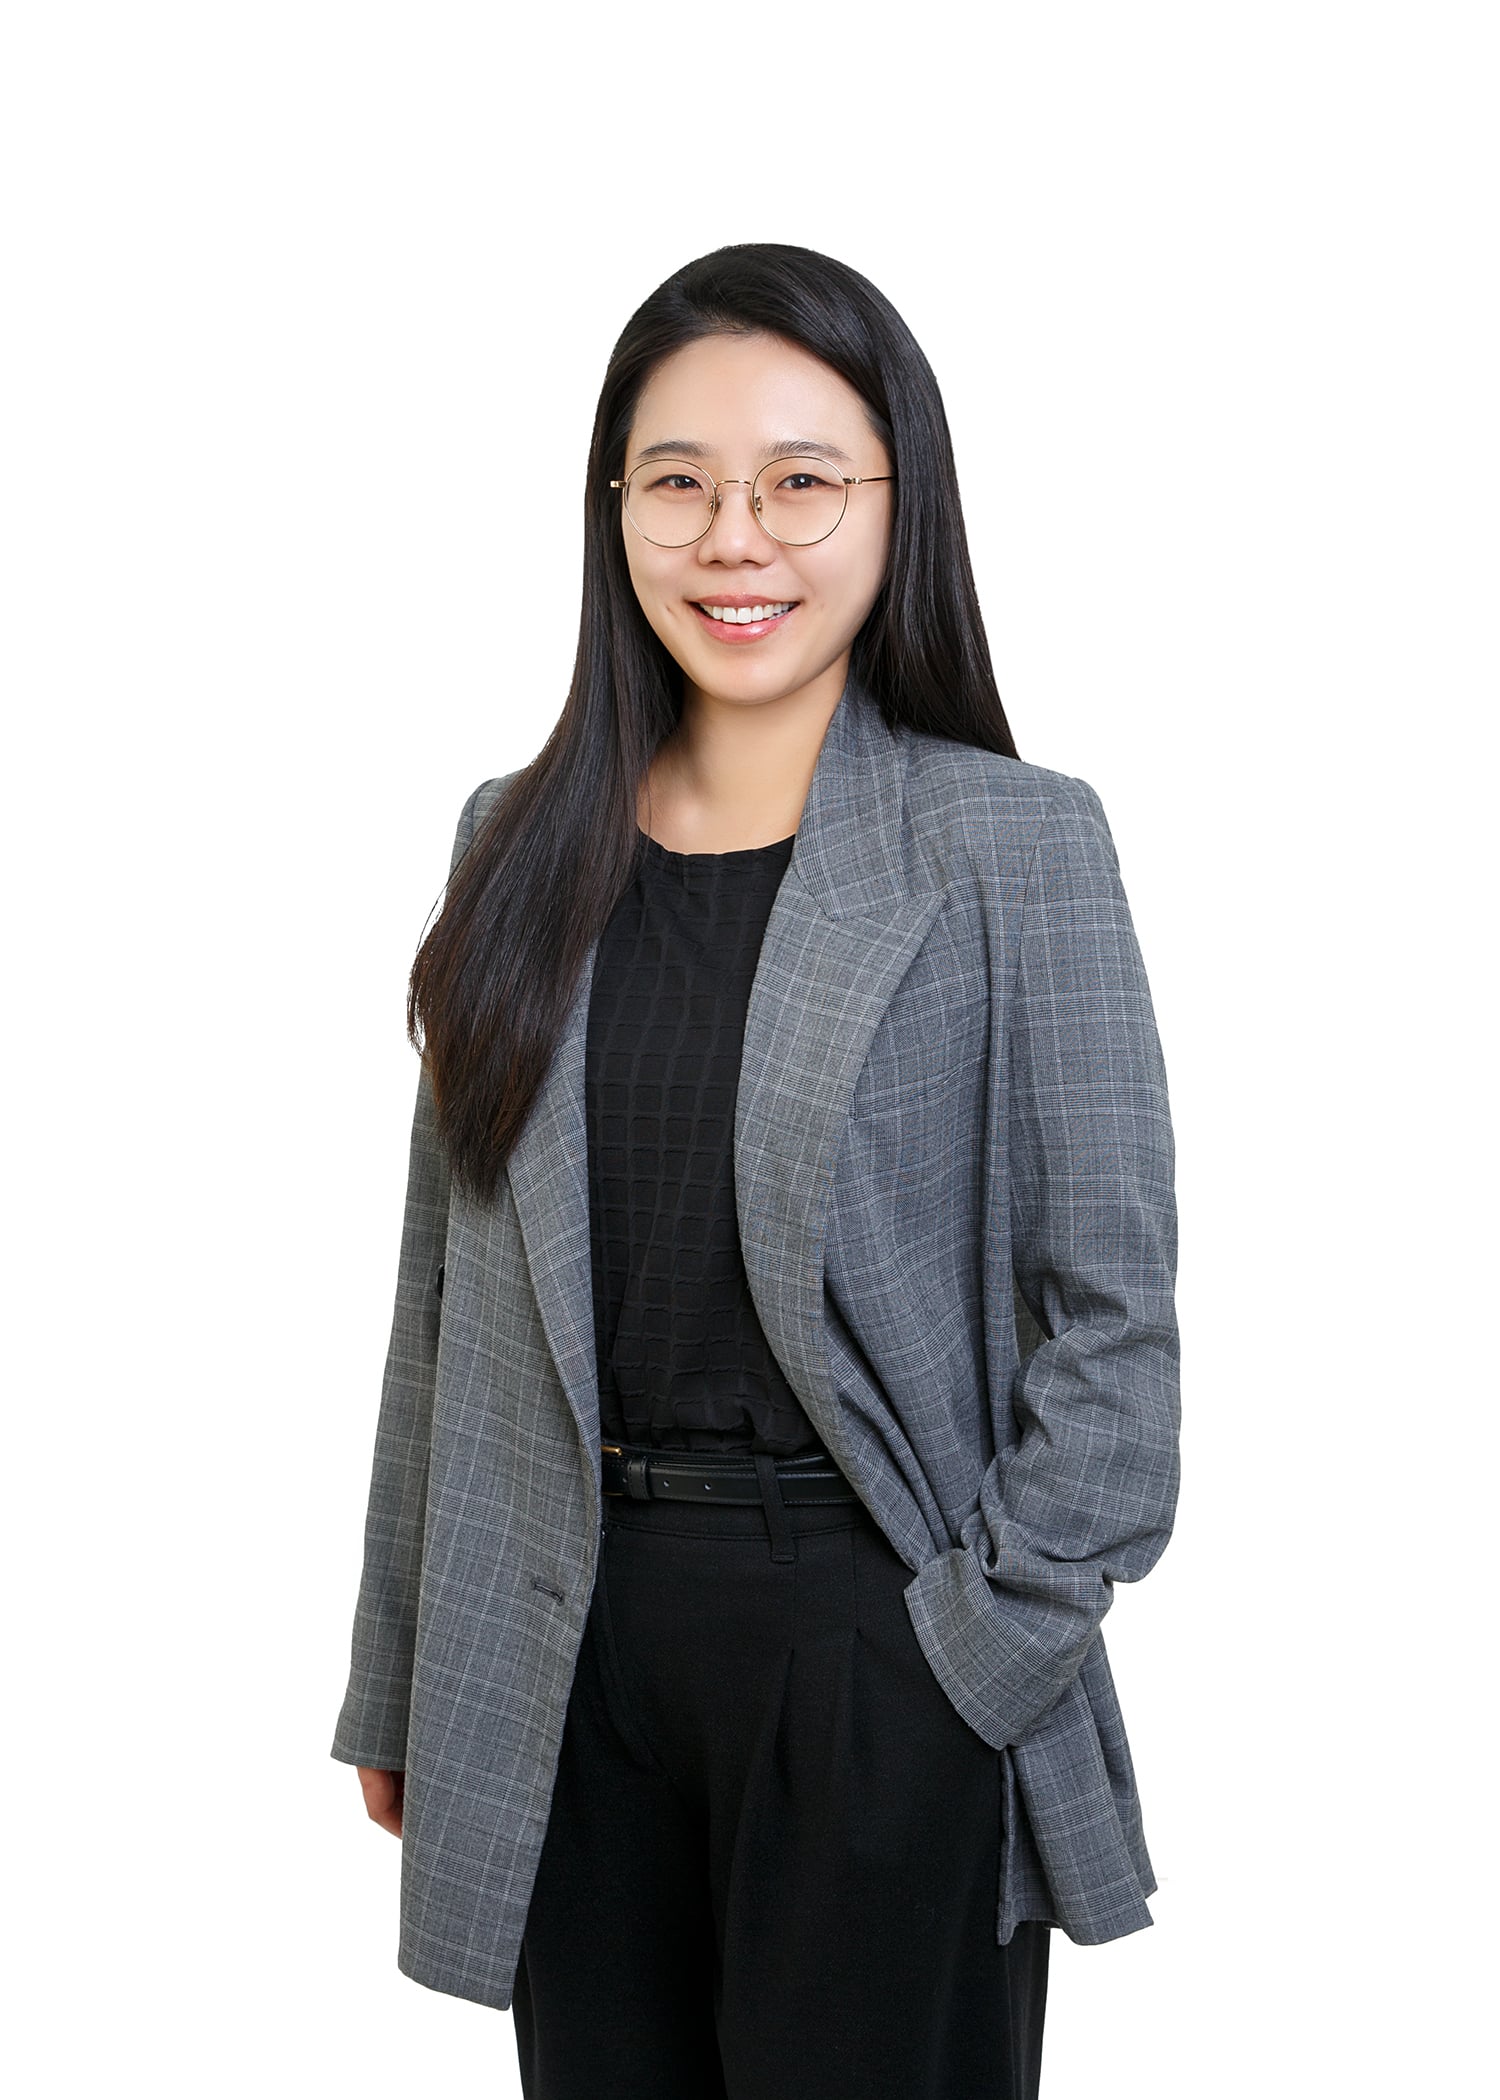
The Body: Ready for Research from Day 1
Minhee Kim,国际大客户经理,Safetics Inc.
- 人形机器人研究为何尚未开始就停滞:团队花费大量宝贵时间只为让人形机器人可靠地站立和行走,而每一次跌倒都会让机器人及周围人员面临风险。
- 稳稳站立的人形机器人:Bipedal Locomotion Package 如何在被推挤和碰撞后恢复平衡,并在斜坡和不平地面上稳定行走。
- 第一天就投入研究:VLA Data Collection System 如何让您的实验室立即开始采集训练数据。
14:48 – 14:58
现场问答
主持:Robotiq · 可通过 Zoom 问答功能提问,或在报名时提交问题;各合作伙伴将就各自领域作答
14:58 – 15:00
总结
后续步骤、回放及相关资源
适合人群
专为推动机器人走出实验室的团队打造
- 开发操作或 VLA 模型的机器人与 AI 研究人员及初创企业
- 人形机器人与移动操作机器人开发者
- 正在转向 AI 驱动工作单元的系统集成商和自动化工程师
- 正在评估具身智能试点项目的制造与研发负责人
- 高校及研究实验室
2026年12月2日(周三)
14:00
北京 · 台北 · 新加坡 · 吉隆坡
UTC+8
UTC+8
15:00
东京 · 首尔
JST / KST
JST / KST
11:30
新德里
IST
IST
60 分钟 Zoom 英文直播研讨会,提供中文字幕和回放。
推动具身智能从演示走向部署
2026年12月2日(周三)下午 2:00(北京时间),与 Robotiq、Galbot 和 Safetics 相约直播。
立即报名无法参加直播?立即报名,即可获取回放视频。