

3つのボトルネック、3社の技術、ラボから現場までをつなぐひとつのパイプライン
フィジカルAIの社会実装には3つの大きな壁があり、本ウェビナーの共催3社はそれぞれの領域に特化した技術を持っています。当日は3社が一堂に会し、各社のコア技術を組み合わせることで、ラボのモデルから人とロボットの安全な協働までをどのようにつなげるのかを議論します。
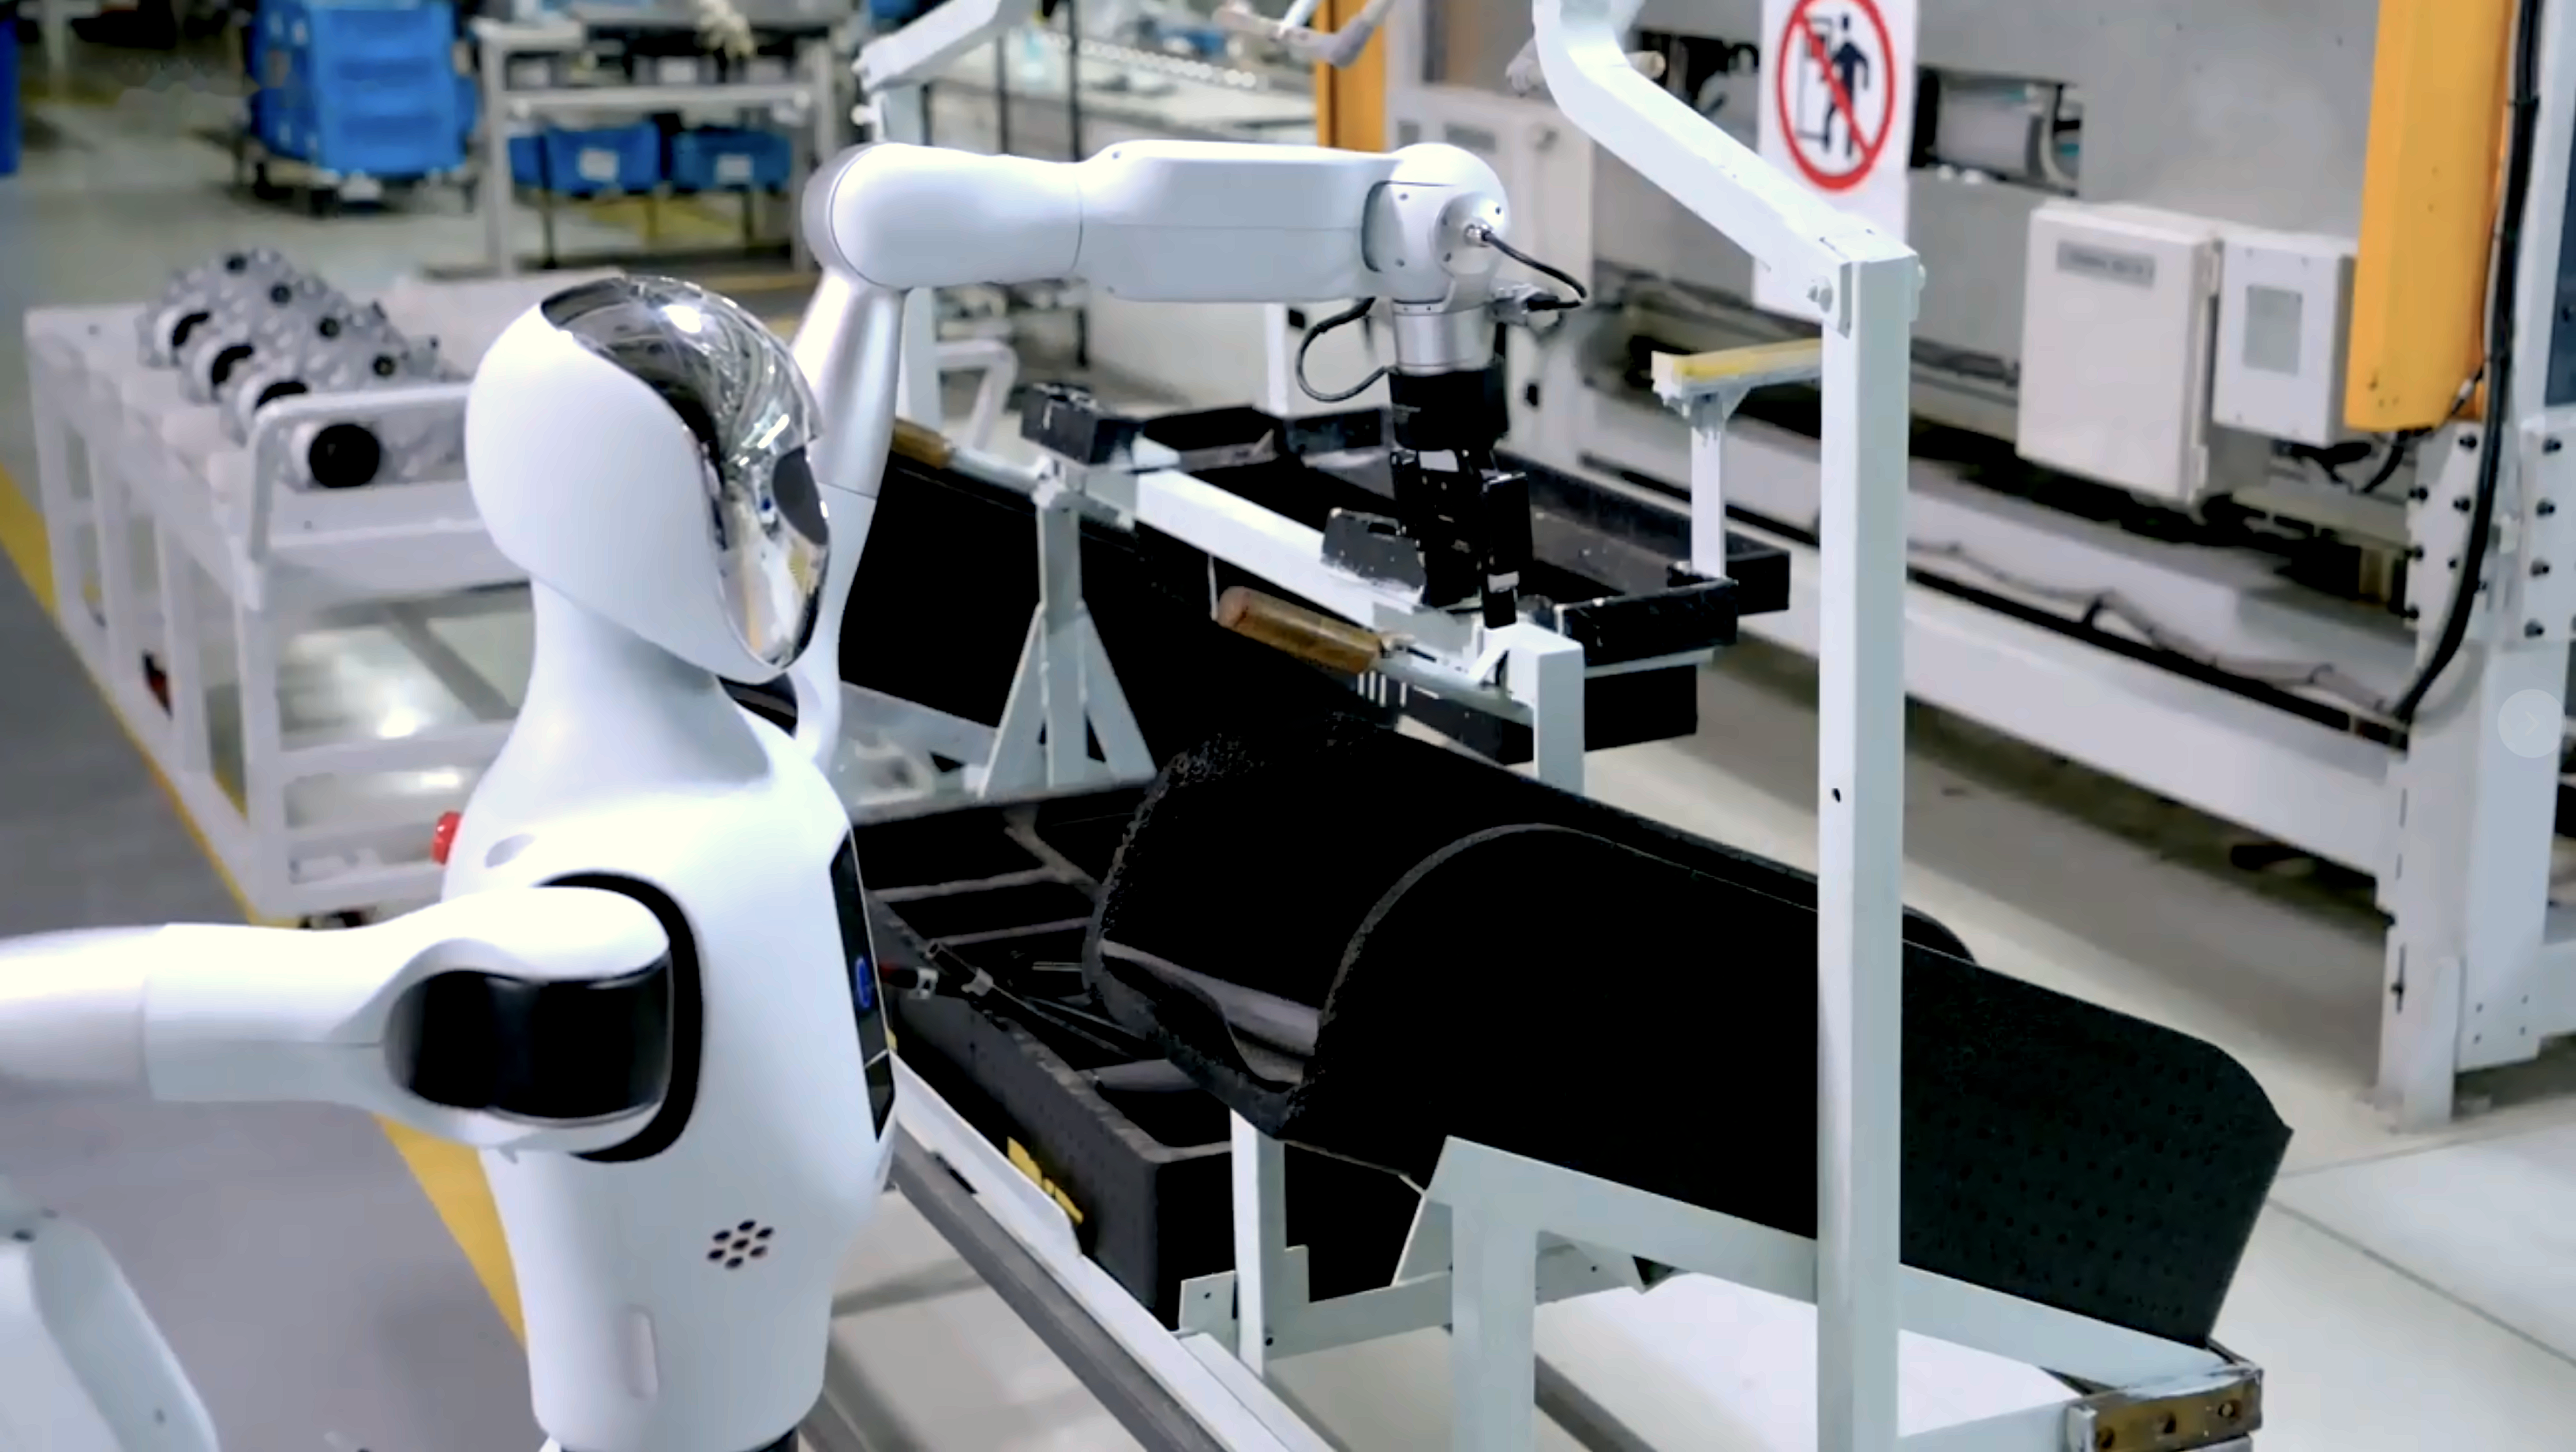
共通するテーマは、実環境でのマニピュレーションです。Galbotは身体性AIの頭脳とヒューマノイドプラットフォームを、Robotiqは指先の触覚センシングと把持能力を提供し、Safeticsはヒューマノイド制御パッケージと標準搭載の安全機能により、導入初日からボディを研究に使える状態に整えます。
TSF-85 指先触覚センサー、FT-300-S 力覚センサー、アダプティブグリッパー、Contact Core(Isaac Simアセット、ROS 2、接触データAPI)。
エンドエフェクタを交換できるG1車輪型ヒューマノイドと、繊細な手指操作を担うAstraBrain-Dexを含む全身型の身体性基盤モデルAstraBrain。
研究機関向けHumanoid Control Packages:二足歩行とVLAデータ収集システムに、接触安全とリスクアセスメントを標準搭載。
高度な頭脳、触覚を備えた手、そして導入初日から研究を始められるプラットフォーム
腕、手、ベースをひとつのシステムとして認識・計画・制御するヒューマノイドは、新しいタスクに適応し、環境が変化しても稼働し続けることができます。
視覚だけでは、接触の瞬間に起きていることを捉えきれません。把持が成功するかどうかは、そのときの力、圧力、振動で決まります。TSF-85は指先で直接、圧力・振動・接触方向(姿勢)を読み取り、連続生産で数百万サイクルに耐えるよう設計された産業用グリッパーがそれを支えます。
Humanoid Control Packagesは、安全を最優先にした構成で、二足歩行機能とVLAデータ収集システムを研究機関に提供し、導入初日から研究に集中できるようにします。
3つのレイヤーがどのように組み合わさり、フィジカルAIをデモから実運用へと導くのかをご覧ください。
エキスパートのご紹介
60分、3つのセッション、ライブQ&A
- ハードウェアの基盤:30,000台以上の導入実績が、AIの信頼性と継続的なデータ収集にとってなぜ重要なのか(高い稼働率、IP等級の耐久性)。
- 「触覚・把持」データの活用:TSF-85触覚センサー(圧力、1000 Hz振動、接触方向)が、すでに信頼されているグリッパーから豊富なマルチモーダルデータを取り出す方法。
- シームレスなSim-to-Real:Robotiqのオープンソース「Contact Core」(Isaac Simアセット、ROS 2、接触データAPI)を活用し、モデルをより速く学習させ、実績あるハードウェアに展開する方法。
- ひとつの頭脳で全身を知能化:GalbotのAstraBrainが、認識・推論・計画・全身制御を統合し、協調したヒューマノイドの動作を実現する仕組み。
- 汎用的な身体性基盤モデルの構築:多様なタスクや環境に適応するロボット知能をつくるGalbotのアプローチ。
- モデルから実世界の自律性へ:汎用知能が、小売、産業、物流などの実環境で実用的な自律機能へとつながる過程。
- ヒューマノイド研究が始まる前に止まってしまう理由:多くの研究チームが、ヒューマノイドを安定して立たせ、歩かせるだけの基礎制御に貴重な時間を奪われており、転倒による機体破損や周囲の作業者へのリスクも抱えています。
- 倒れないヒューマノイド:Bipedal Locomotion Packageが、押されたり衝突したりした後もバランスを回復し、坂道や不整地でも安定して歩行する仕組み。
- 導入初日から研究に集中:VLA Data Collection Systemにより、研究室ですぐに学習データの収集を始められる方法。
ロボットを研究室から実現場へと実装するチームへ
- マニピュレーションやVLAモデルを開発するロボティクス・AI研究者、スタートアップ
- ヒューマノイドおよびモバイルマニピュレーターの開発者
- AIベースのセルへ移行中のシステムインテグレーターと自動化エンジニア
- フィジカルAIのパイロット導入を検討中の製造・研究開発リーダー
- 大学および研究機関
JST / KST
UTC+8
IST
フィジカルAIを、デモから実運用へ
2026年12月2日(水)午後3時(JST)、Robotiq・Galbot・Safeticsのライブウェビナーにぜひご参加ください。
今すぐ登録ライブでの参加が難しい方へ ご登録いただくと、アーカイブ動画をお届けします。