

세 가지 병목. 세 기업이 연구실에서 현장까지 하나로 잇습니다.
Physical AI가 현장에 나오기까지는 세 가지 병목이 있고, 세 기업은 각자 그중 하나를 전문으로 풀어 왔습니다. 이번 웨비나에서는 세 기업이 한 무대에서 각자의 핵심 역량을 합쳤을 때 연구실에서 만든 모델이 사람 곁에서 안전하게 일하는 로봇이 되기까지 어떻게 이어지는지 살펴봅니다.
세 기업의 공통 관심사는 실제 환경에서 물체를 다루는 일, 즉 매니퓰레이션입니다. Galbot은 임바디드 두뇌와 휴머노이드 플랫폼을, Robotiq은 손끝의 촉각과 파지 능력을 맡습니다. Safetics는 휴머노이드를 Day1 부터 연구소에 세팅 할 수 있도록 도움을 줍니다.
TSF-85 촉각 핑거팁, FT-300-S 힘/토크 센서, 어댑티브 그리퍼, Contact Core(Isaac Sim 에셋, ROS 2, 접촉 중심 데이터 API)
엔드 이펙터를 바꿔 끼울 수 있는 바퀴형 휴머노이드 G1, 그리고 전신을 다루는 임바디드 파운데이션 모델 AstraBrain(정교한 손 조작용 AstraBrain-Dex 포함)
연구실용 Humanoid Control Packages: 2족 보행 패키지와 VLA 데이터 수집 시스템. 세이프틱스의 접촉 안전·위험성평가 기술
똑똑한 두뇌, 느낄 줄 아는 손, 최신 기술을 바로 적용 할 수 있는 플랫폼
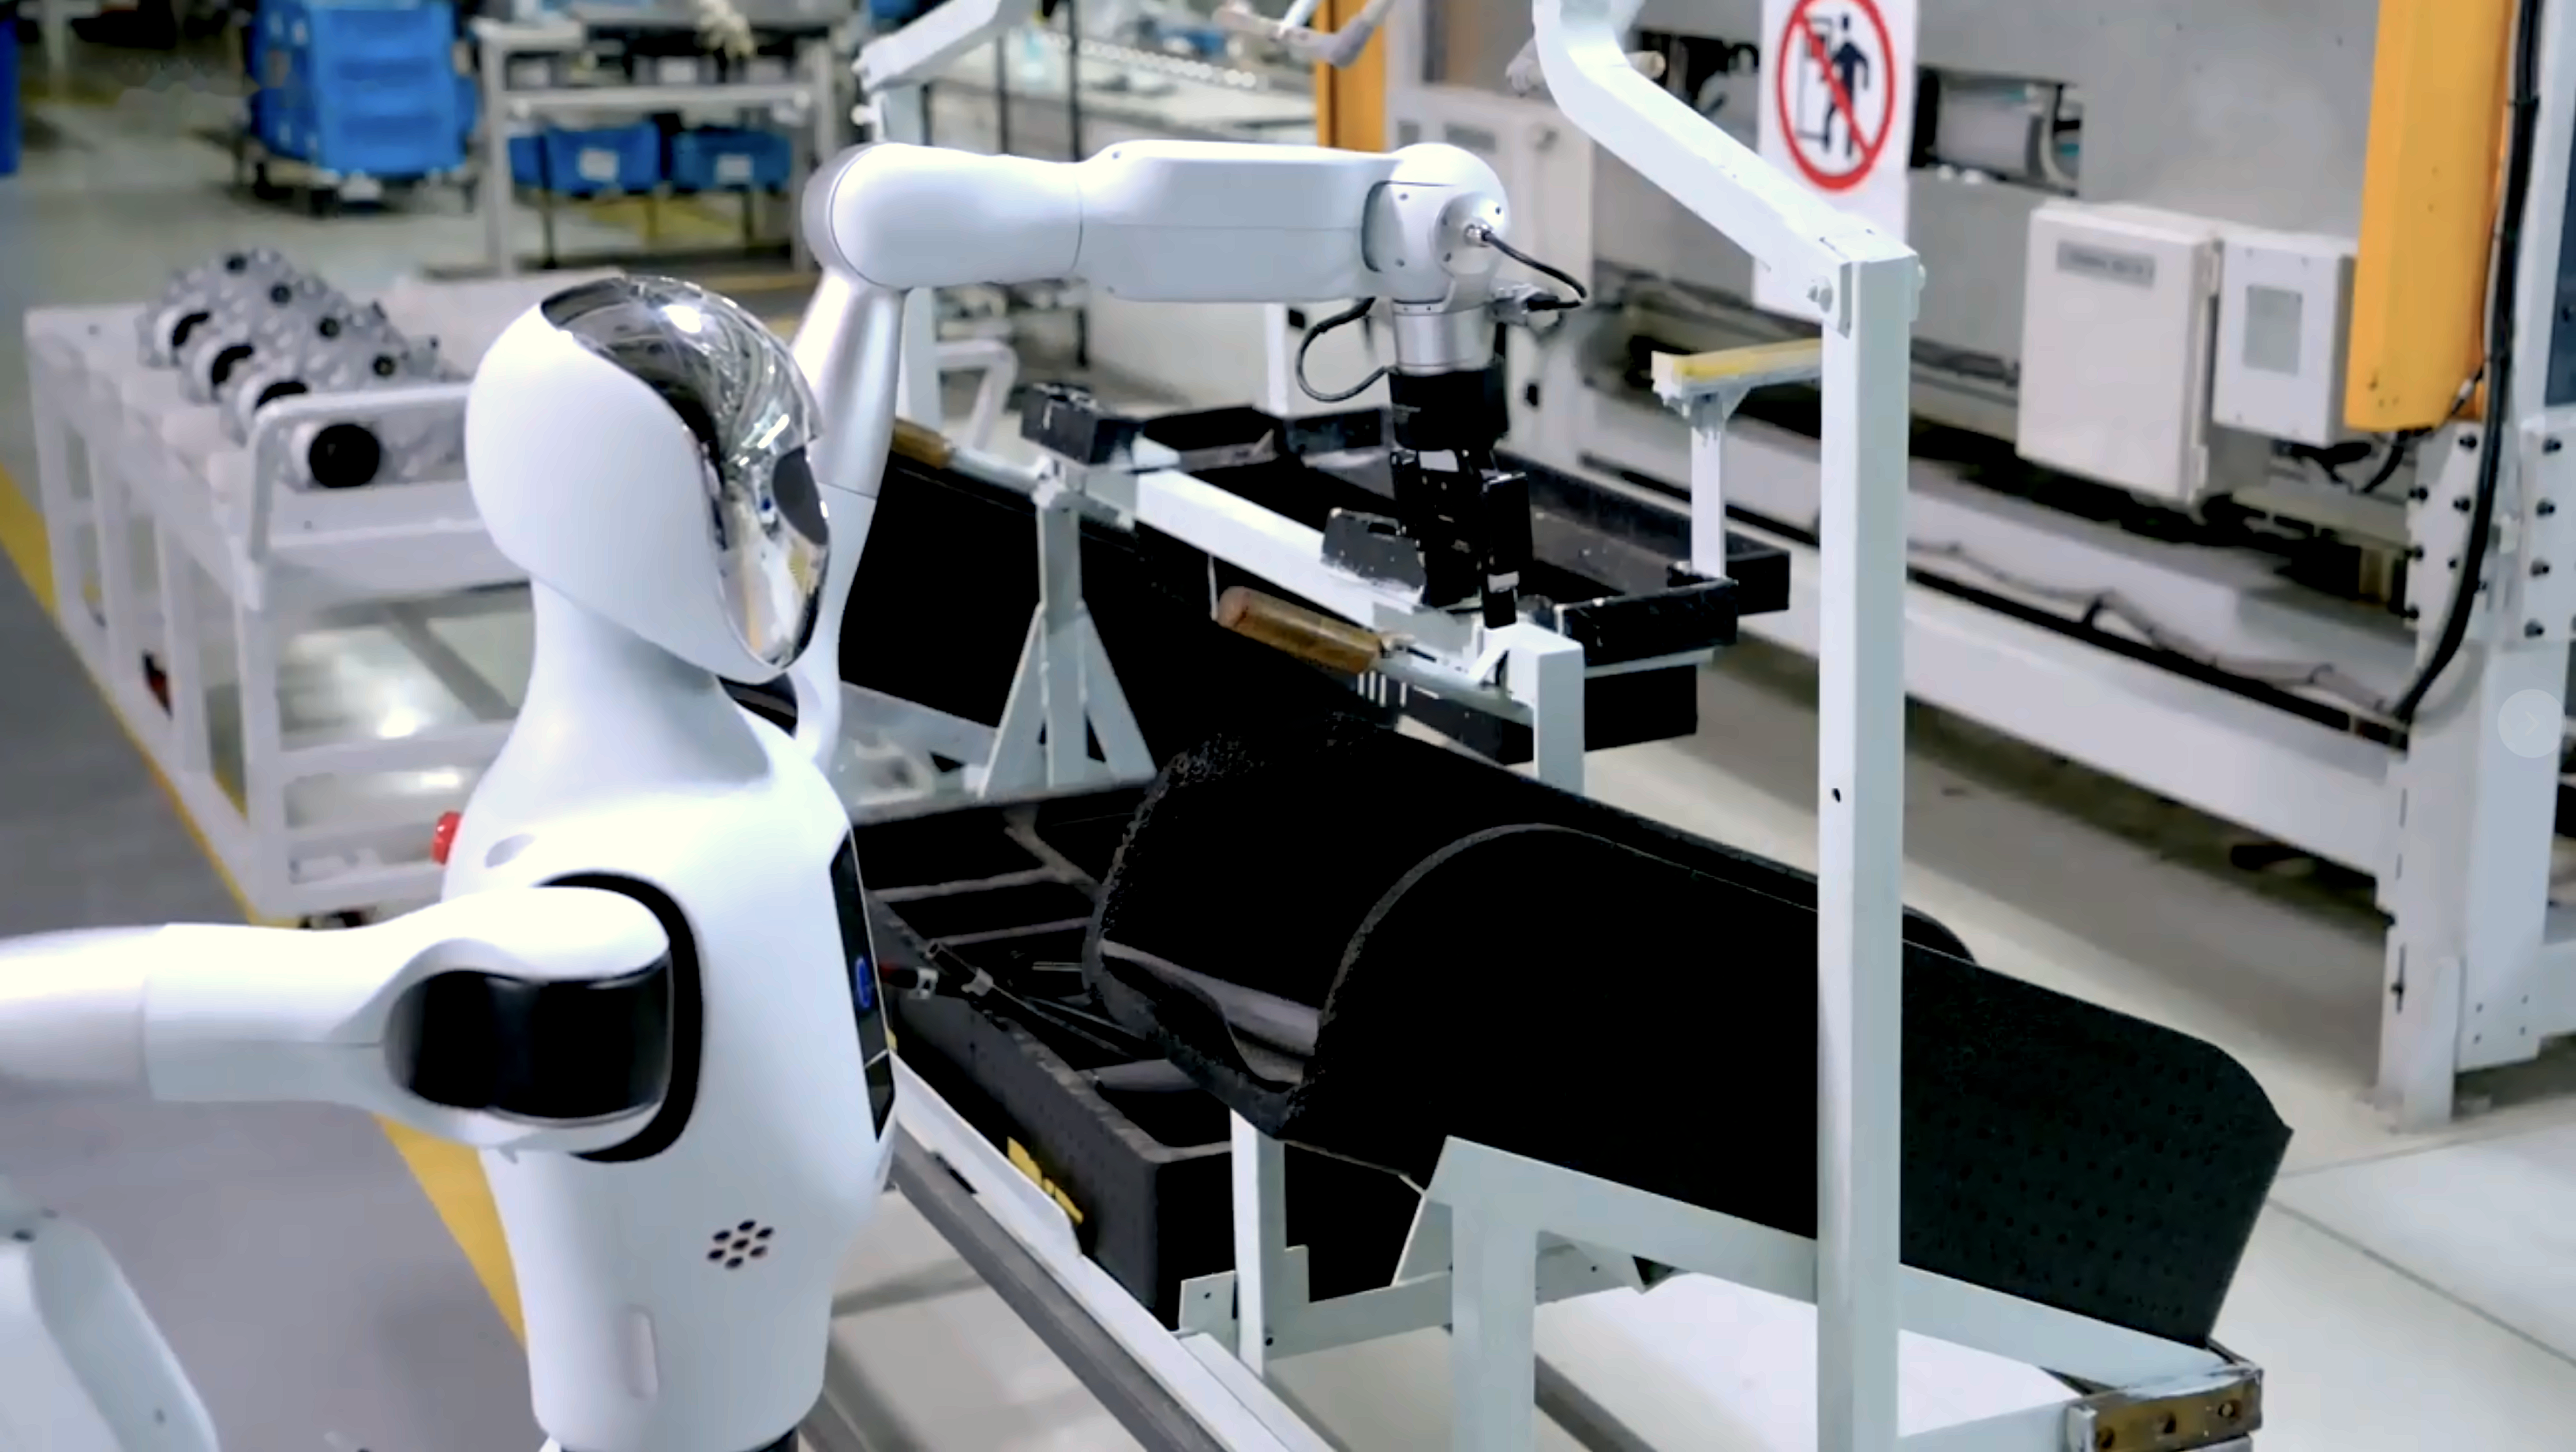
주변을 인지하고 계획을 세우며 팔·손·베이스를 한 몸처럼 제어하는 휴머노이드는 새로운 작업에도 적응하고, 환경이 바뀌어도 멈추지 않고 일합니다.
비전만으로는 물체에 닿는 순간 무슨 일이 일어나는지 알 수 없습니다. 제대로 잡았는지는 그 순간의 힘, 압력, 진동이 결정합니다. TSF-85는 손끝에서 압력·진동·방향을 바로 읽어 내고, 연속 생산 라인에서 수백만 사이클을 견디도록 만든 산업용 그리퍼가 이를 받쳐 줍니다.
Humanoid Control Packages는 이족 보행 기능과 VLA 데이터 수집 시스템을 안전을 우선한 구성으로 함께 제공합니다. 로봇을 세우고 걷게 하는 데 시간을 쓰지 않고, 첫날부터 연구에 집중할 수 있습니다.
세 가지 기술이 맞물려 피지컬 AI가 데모를 넘어 실제 현장에 자리 잡는 과정을 확인하세요.
발표자를 소개합니다
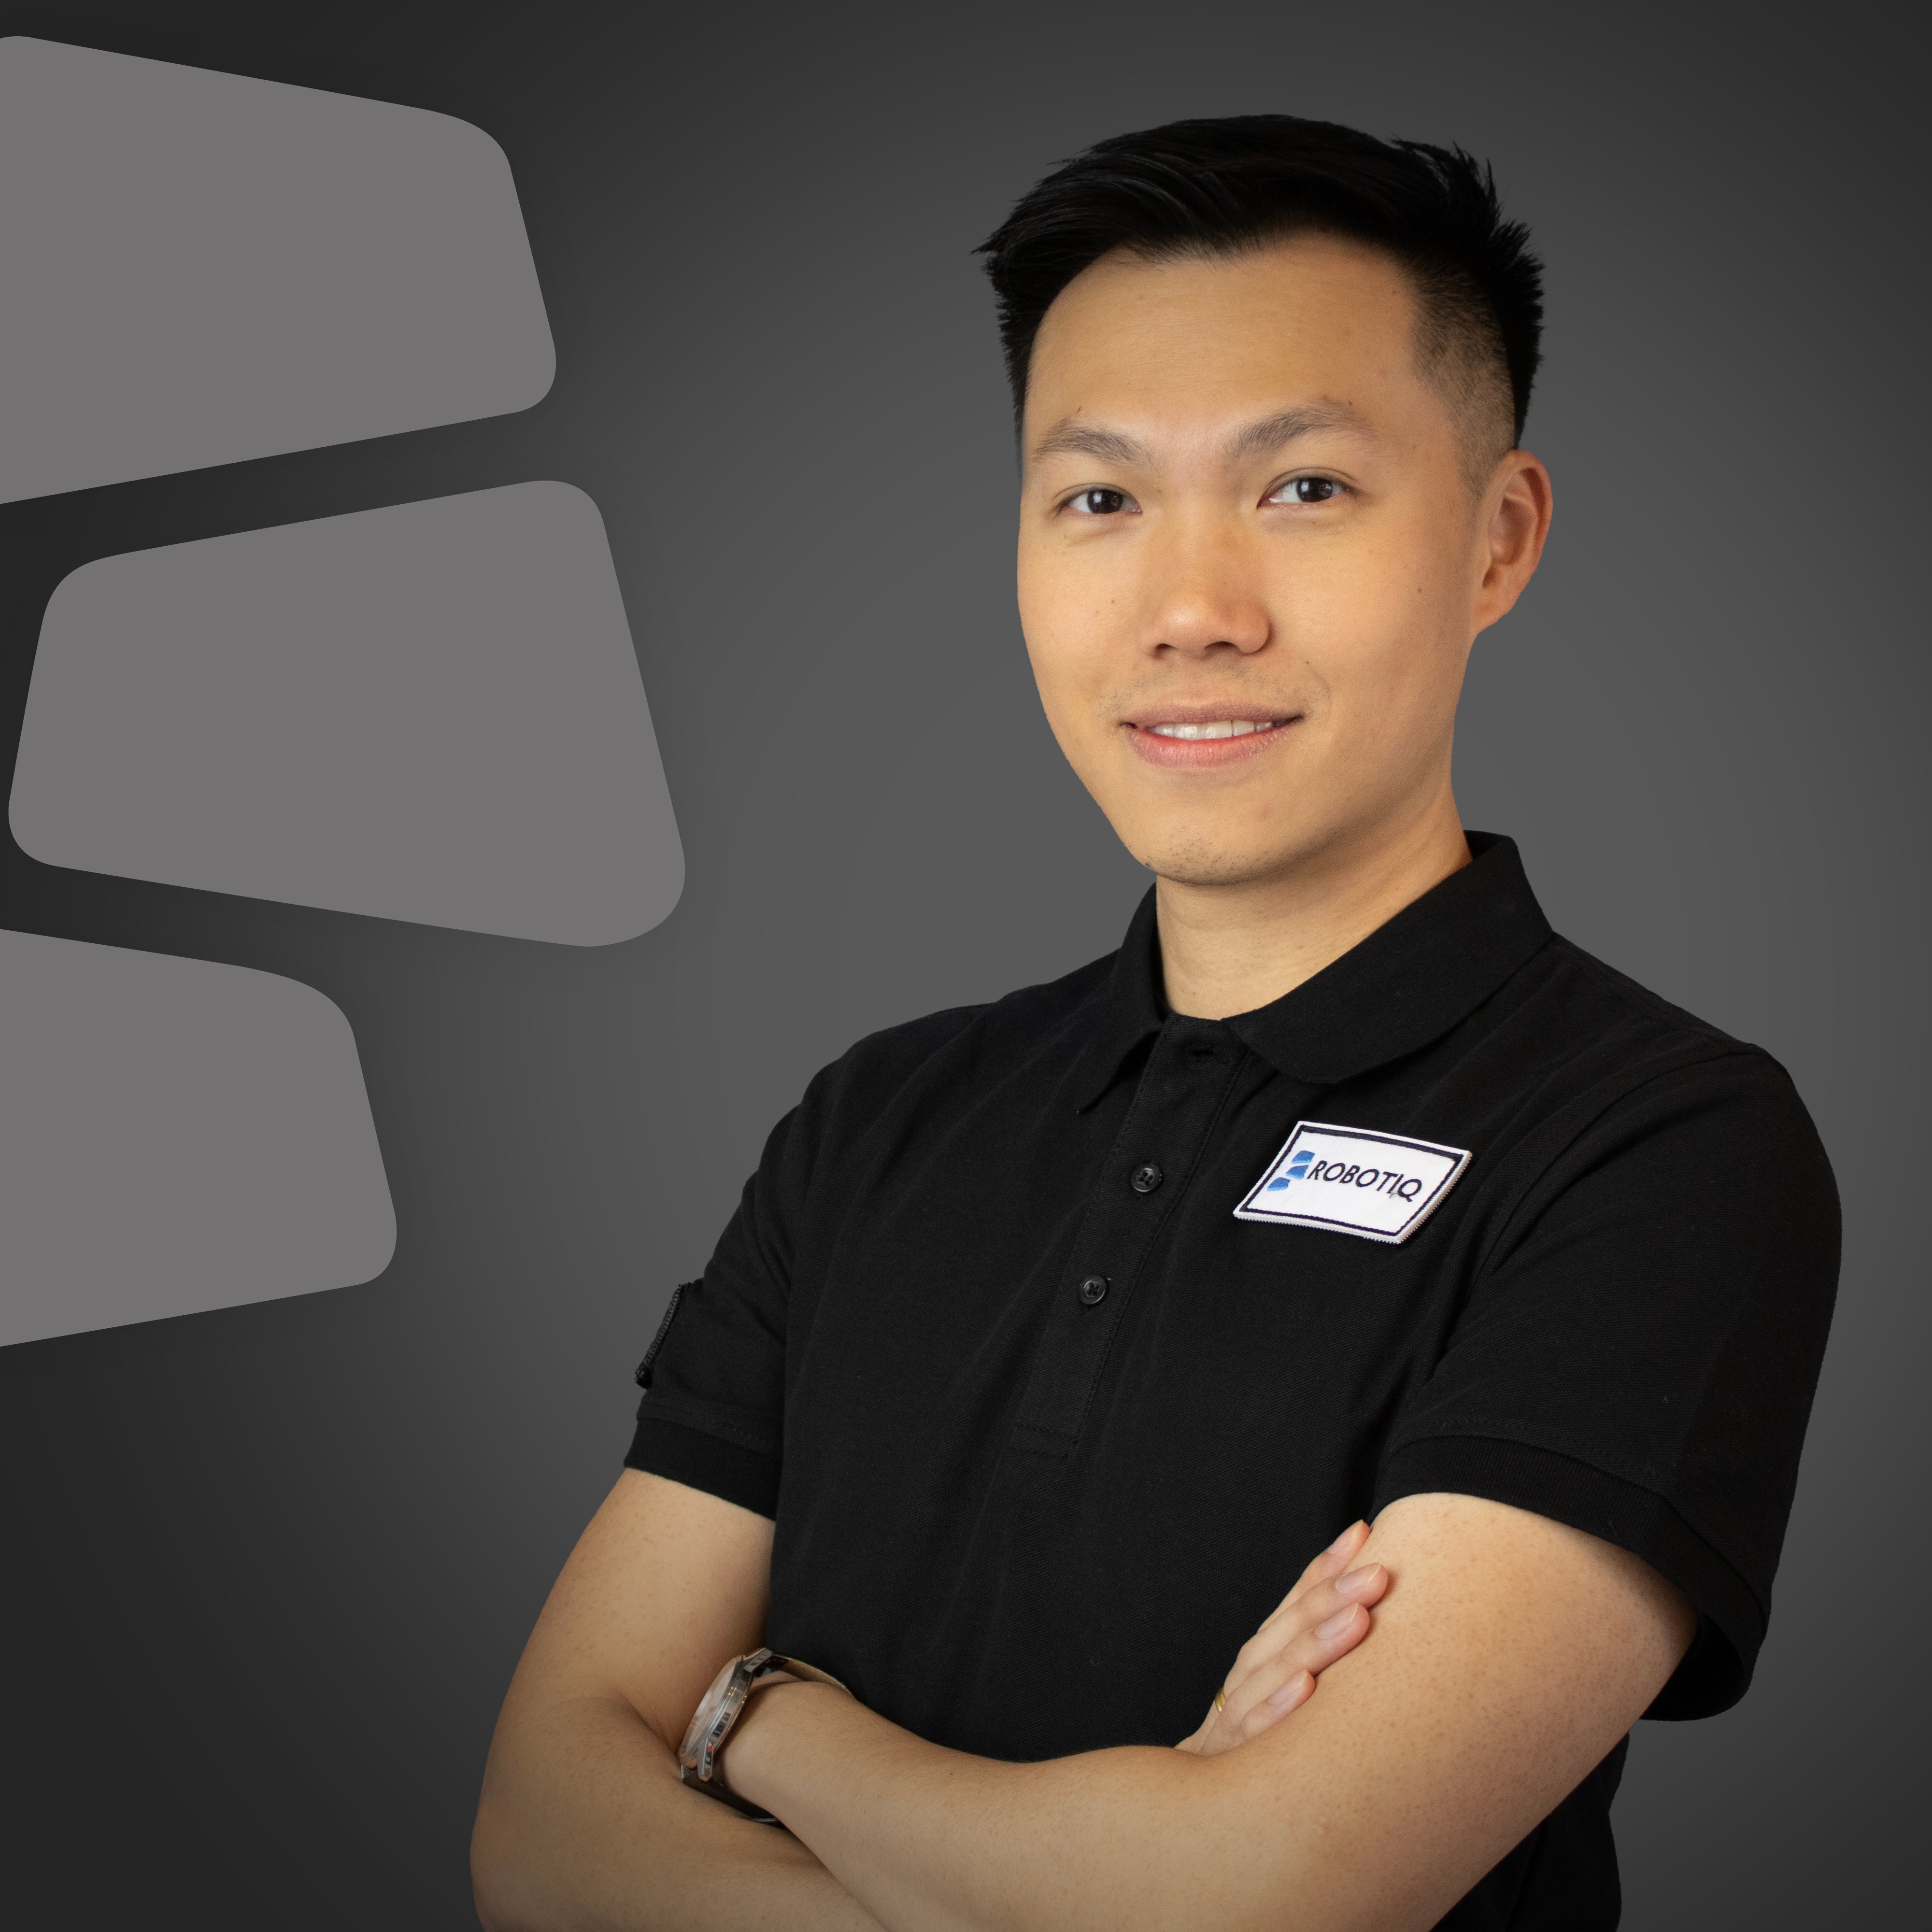
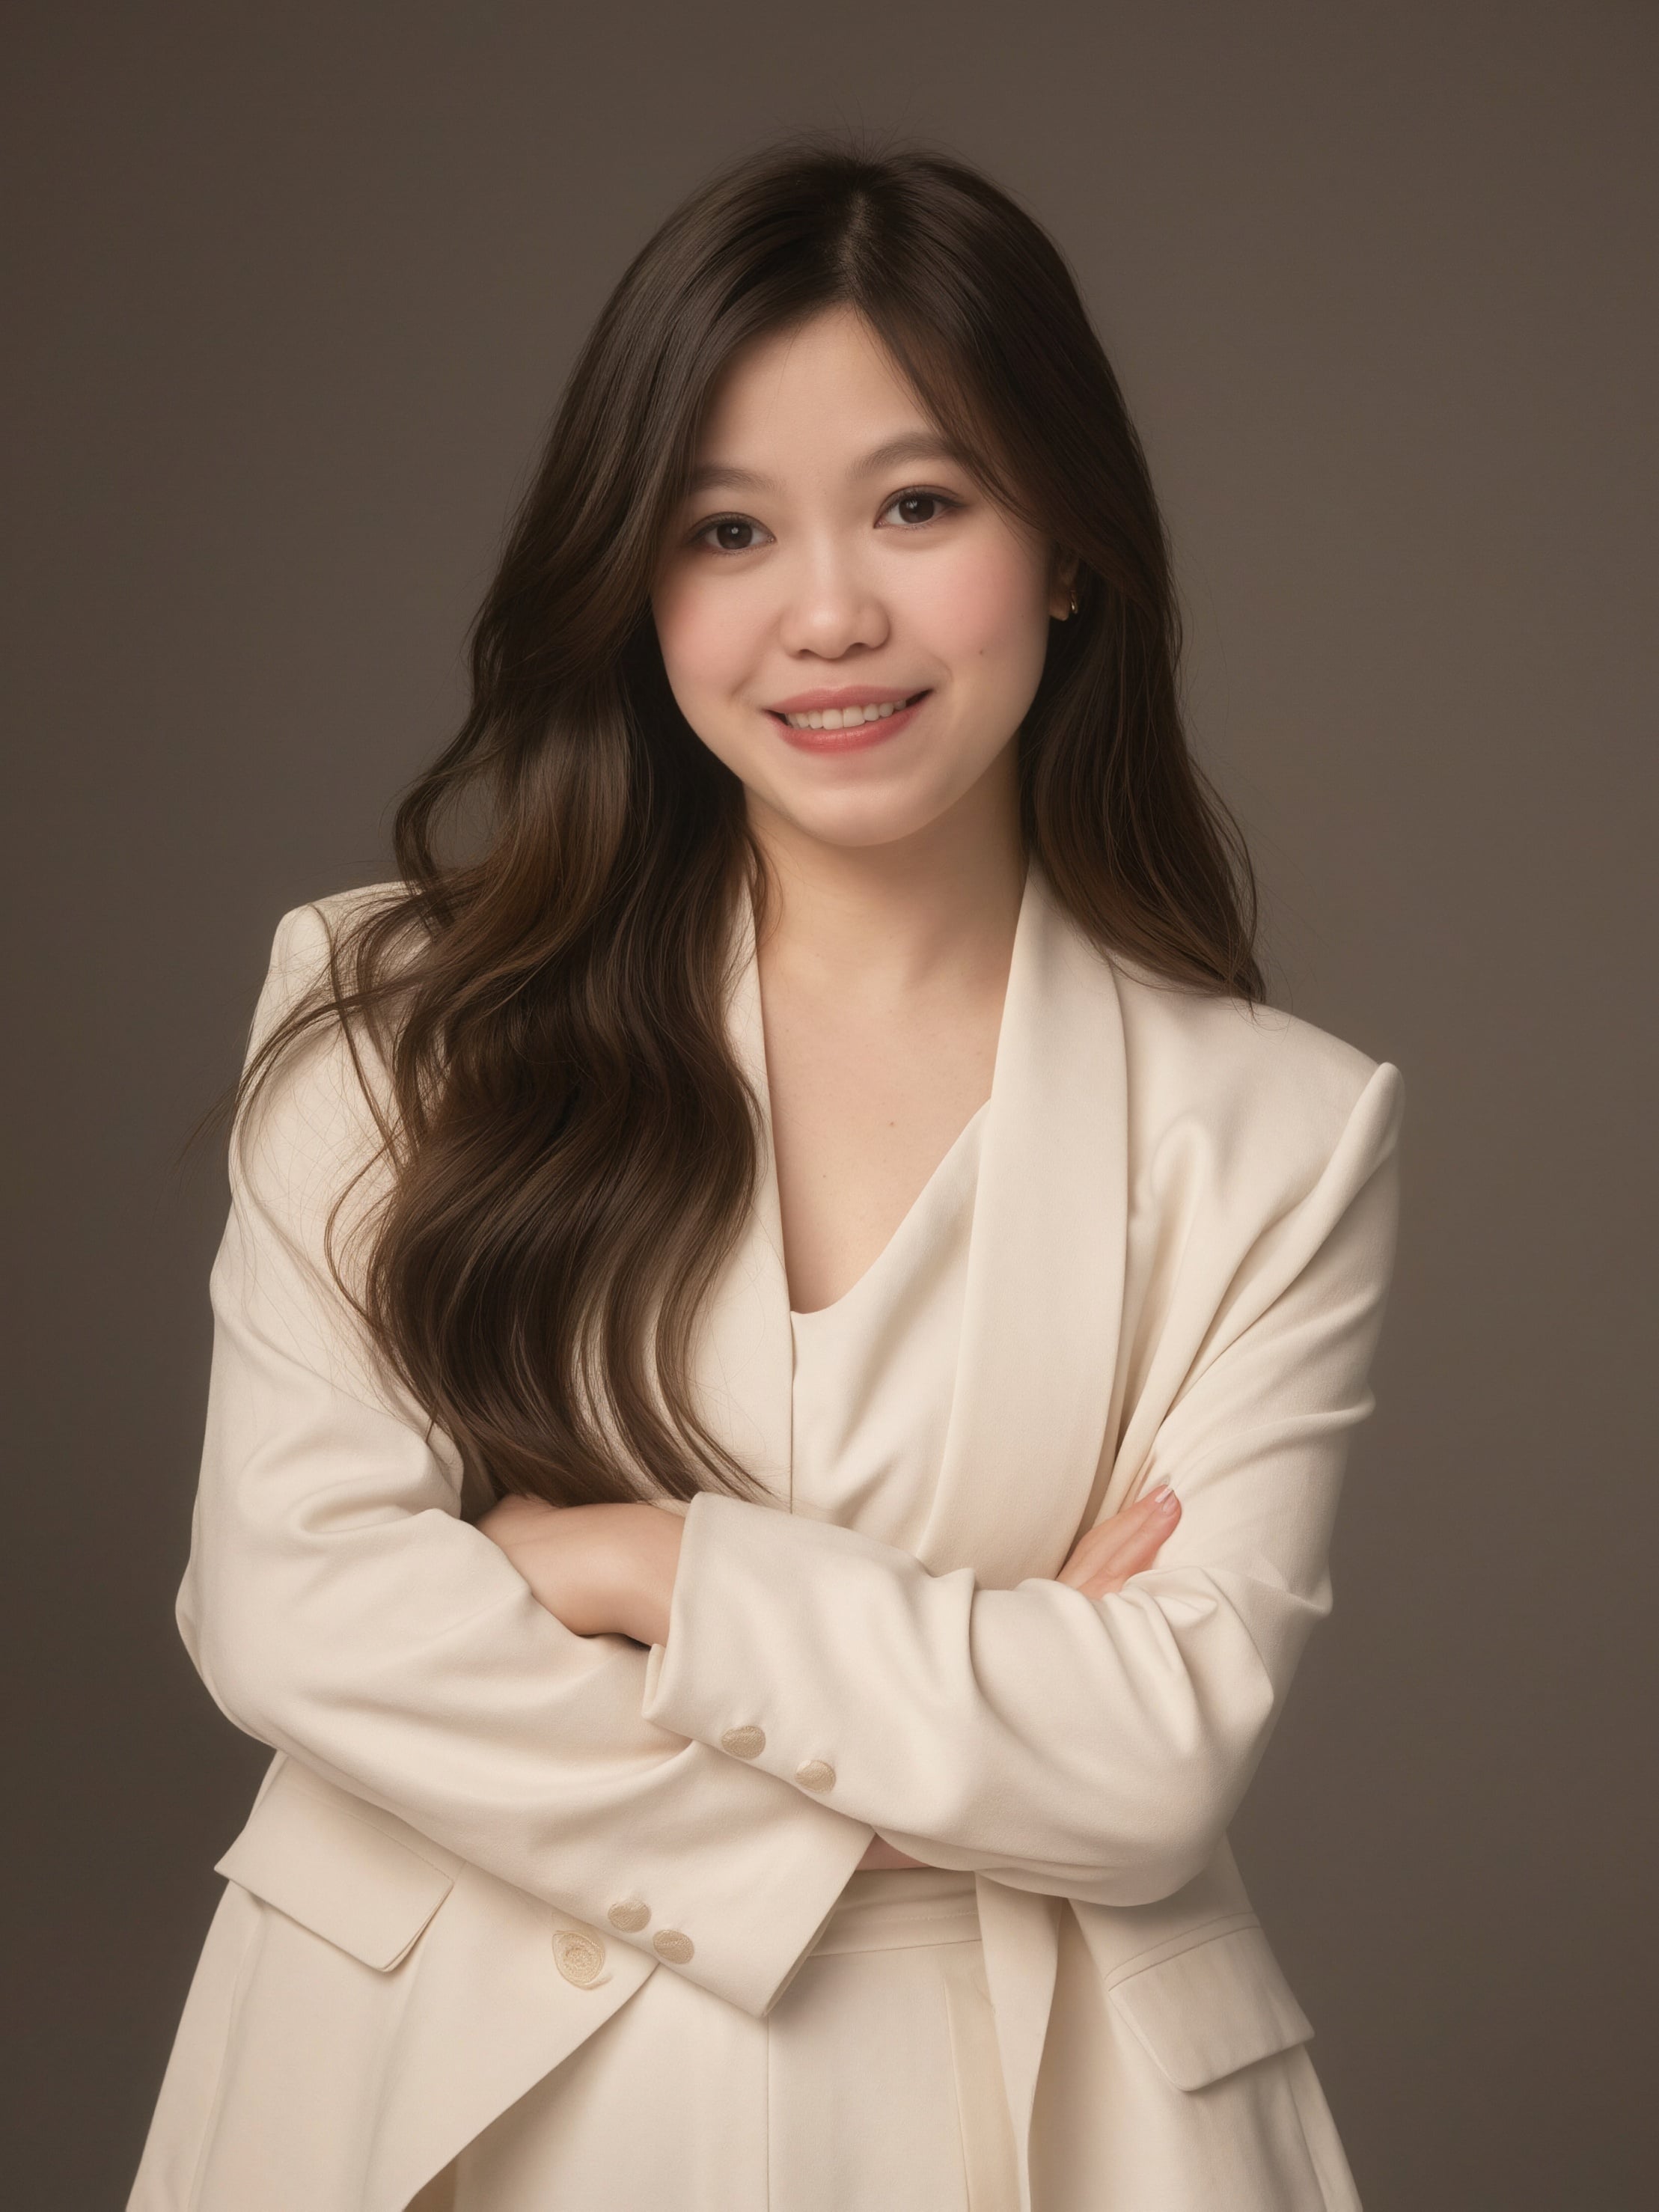
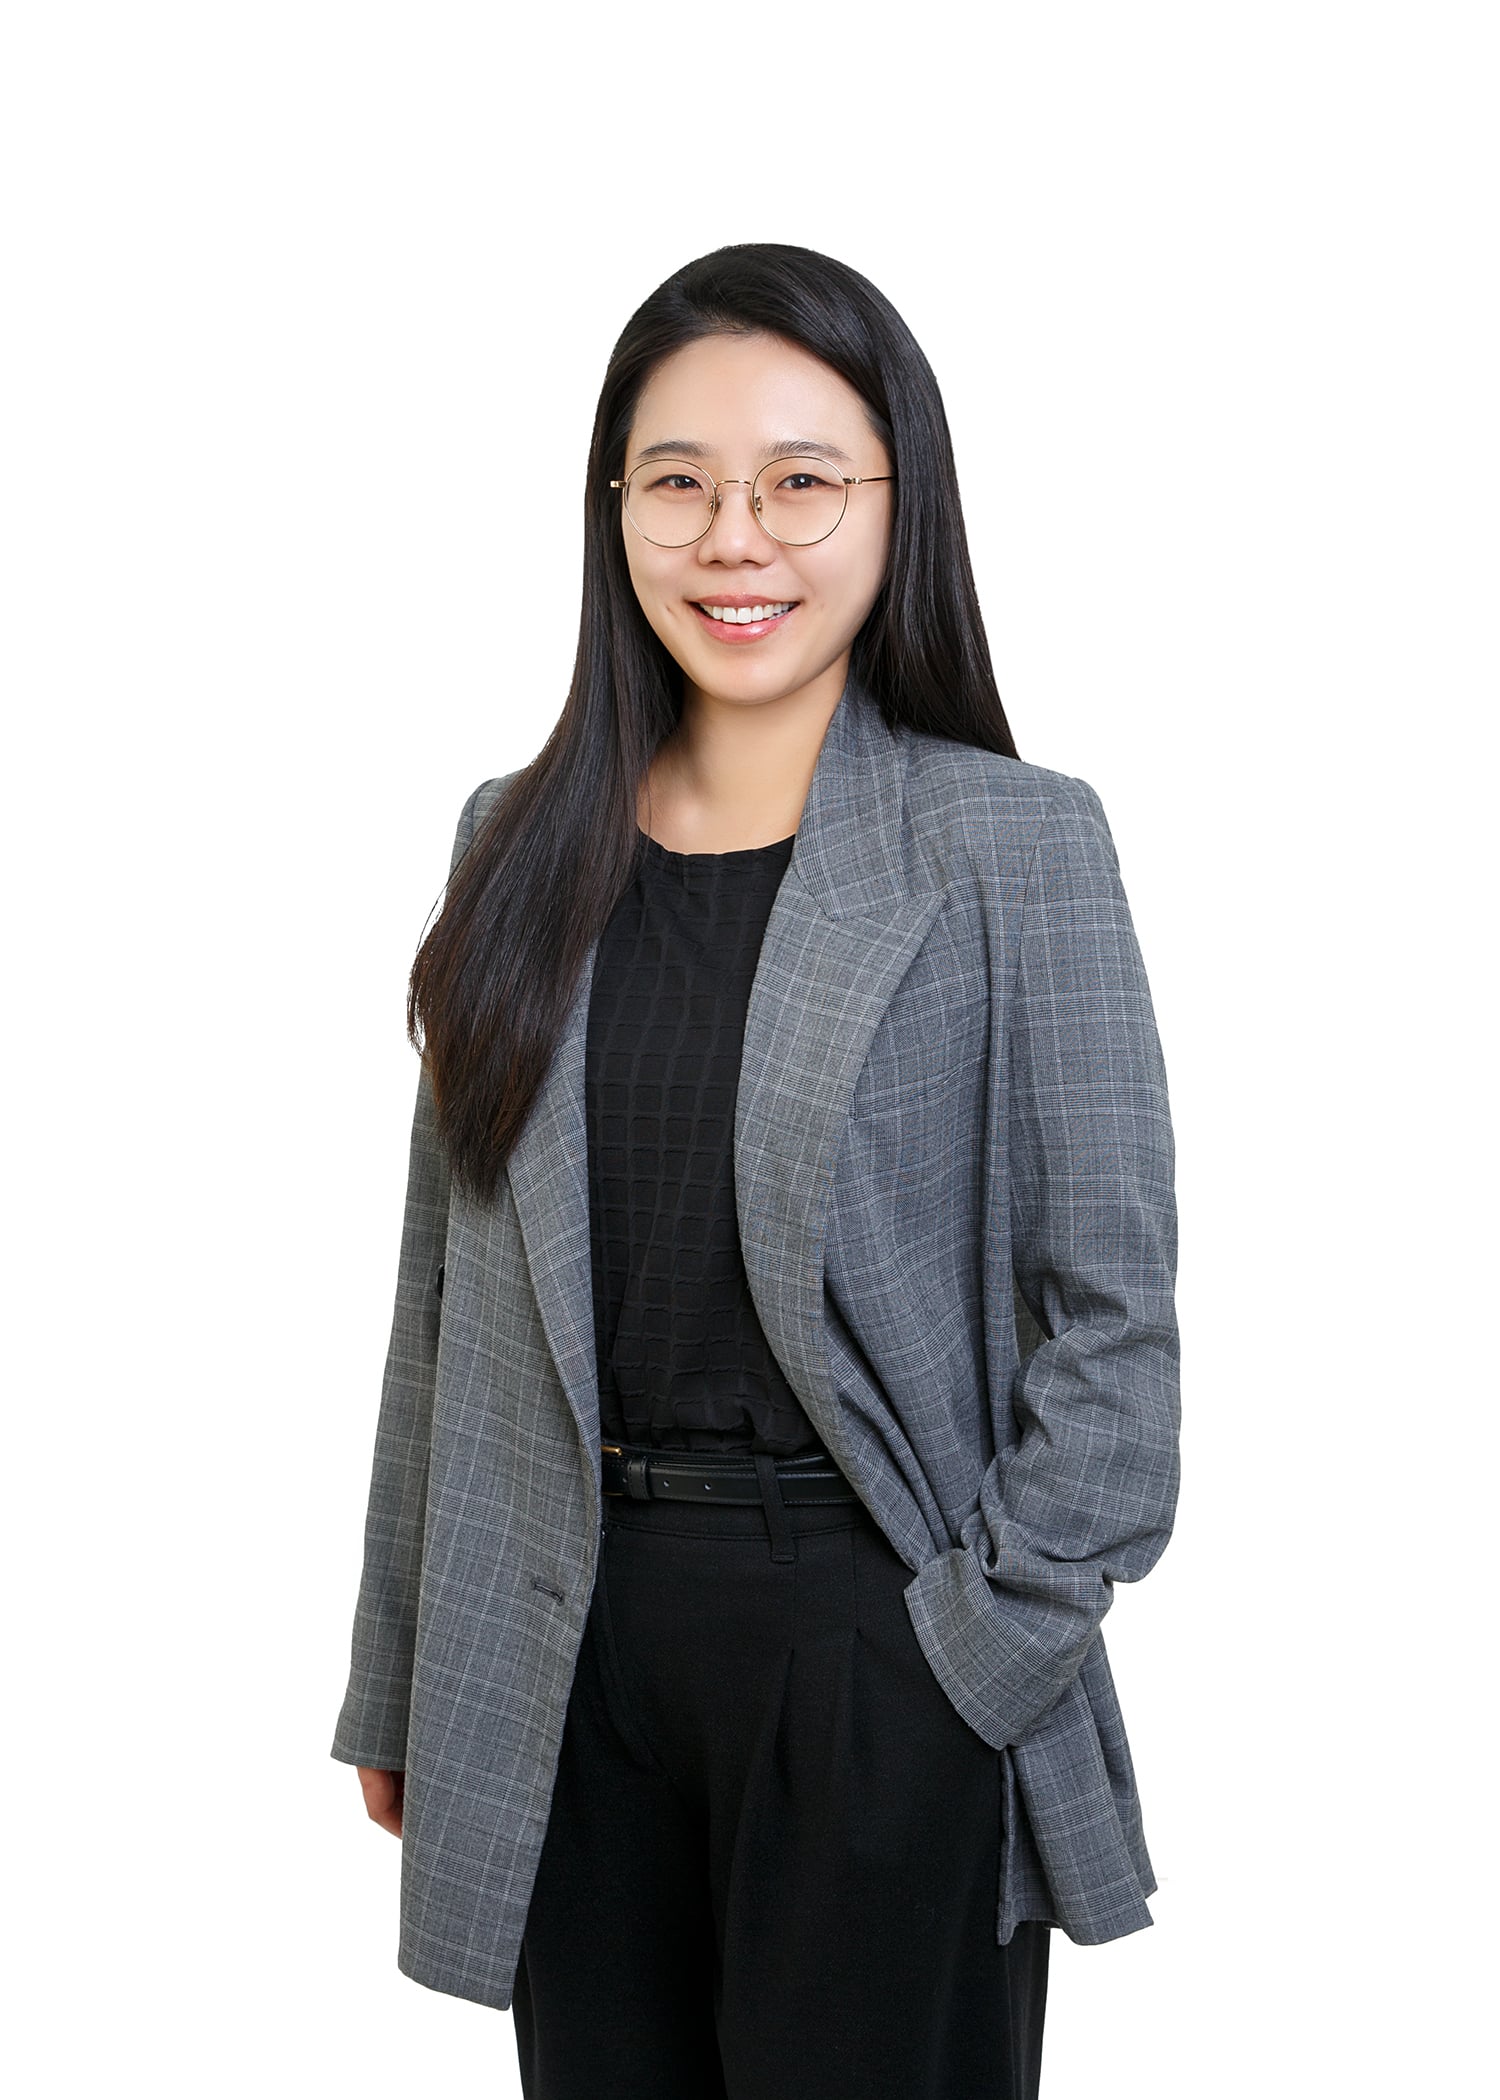
60분 · 세션 3개 · 라이브 Q&A
- 하드웨어 기반: 30,000건 이상의 성공적인 배치가 AI 신뢰성과 지속적인 데이터 수집에 중요한 이유(높은 가동률, IP 등급 내구성).
- “손” 데이터 활용: TSF-85 촉각 센서(압력, 1000 Hz 진동, 방향)가 이미 신뢰하고 있는 그리퍼에서 풍부한 멀티모달 데이터를 추출하는 방법.
- 매끄러운 Sim-to-Real: Robotiq의 오픈소스 Contact Core(Isaac Sim 에셋, ROS 2, 접촉 데이터 API)로 모델을 더 빠르게 학습시키고 검증된 하드웨어에 배치하는 방법.
- 하나의 두뇌, 전신 지능: Galbot의 AstraBrain이 인지, 추론, 계획, 전신 제어를 통합해 조화로운 휴머노이드 동작을 구현하는 방법.
- 범용 체화 파운데이션 모델 구축: 다양한 작업과 환경에 적응하는 로봇 지능을 만드는 Galbot의 접근 방식.
- 모델에서 실제 자율성으로: 범용 지능이 리테일, 산업, 물류 등 실제 현장에서 실용적인 자율 기능으로 이어지는 과정.
- 휴머노이드 연구가 시작도 전에 멈추는 이유: 많은 팀이 휴머노이드를 안정적으로 서고 걷게 하는 데만 귀중한 시간을 쓰며, 넘어질 때마다 로봇과 주변 사람이 위험에 노출됩니다.
- 넘어지지 않는 휴머노이드: Bipedal Locomotion Package가 밀리거나 부딪힌 뒤에도 균형을 회복하고, 경사로와 고르지 않은 지면에서도 안정적으로 걷는 방법.
- 첫날부터 연구에 집중: VLA Data Collection System으로 연구실에서 곧바로 학습 데이터를 수집하는 방법.
Physical AI를 실제 현장에 적용하고 싶은 팀을 위한 웨비나
- 매니퓰레이션 또는 VLA 모델을 만드는 로보틱스·AI 연구자와 스타트업
- 휴머노이드·모바일 매니퓰레이터 개발자
- AI 기반 셀로 사업을 넓히는 시스템 통합(SI) 기업과 자동화 엔지니어
- 피지컬 AI 파일럿 도입을 검토하는 제조·R&D 리더
- 대학 및 연구소
KST / JST
UTC+8
IST
피지컬 AI, 데모에서 실제 현장으로
2026년 12월 2일(수) 오후 3시(KST), Robotiq, Galbot, Safetics와 함께하세요.
지금 등록하기라이브 참석이 어려우신가요? 지금 등록하시면 다시보기 영상을 받아보실 수 있습니다.